
인천교통공사, AI 자율 점검로봇 개발 본궤도…2027년 현장 투입 목표
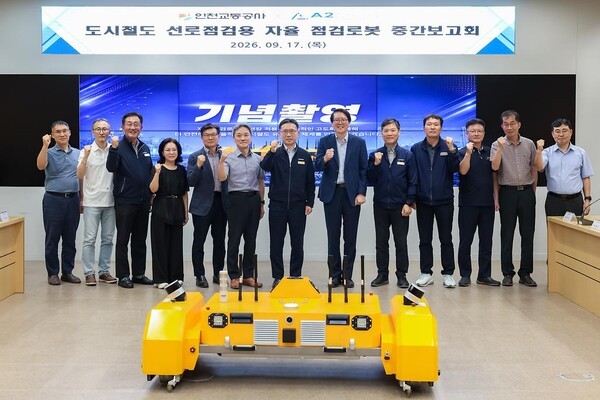
인천 지하철의 레일과 침목을 사람 대신 로봇이 점검하는 날이 가까워지고 있다. 인천교통공사(사장 최정규)는 도시철도 토목 궤도시설물 점검의 효율성과 안전성을 높이기 위해 추진해 온 AI(인공지능) 기반 자율 점검로봇 개발사업이 주요 기능 개발을 마치고 현장 시험 단계에 들어섰다고 밝혔다. 도시철도는 매일 많은 열차가 다니는 만큼 선로 상태를 꼼꼼히 점검해야 하는데, 지금까지는 대부분 사람이 직접 선로를 걸으며 눈으로 살피는 방식에 의존해 왔다. 공사는 지난 17일 '도시철도 궤도시스템 관리의 혁신을 선도할 AI 기반 자율 점검로봇 개발 중간보고회'를 열고 그동안의 개발 성과와 향후 활용·고도화 계획을 공유했다.
이 사업은 2025년 3월부터 로봇 전문기업 에이투마인드와 성과공유제 방식으로 함께 추진해 왔다. 성과공유제란 기업과 발주기관이 기술 개발 성과를 나눠 갖기로 미리 약속하고 협력하는 제도로, 공공기관이 민간기업의 기술력을 끌어와 새로운 서비스를 만들 때 활용하는 방식이다. 사람이 선로를 직접 걸으며 점검하는 기존 방식은 작업자가 열차 운행 구간에 들어가야 하는 만큼 안전사고 위험이 있고, 오랜 시간 반복되는 점검 과정에서 사람의 눈으로 놓치는 실수가 생길 수도 있다. 이번 사업은 이런 인적 오류와 안전 부담을 로봇으로 줄이는 것을 목표로 한다.
현재까지 로봇에는 자율 원격조종, 장애물 및 분기기(선로가 갈라지는 지점) 감지, 위치 인식, 통신이 끊겼을 때의 대응 등 안전 기능과 함께 레일마모·체결구(레일을 침목에 고정하는 부품) 점검 기능이 적용됐다. 이런 기능들은 로봇이 사람 없이도 선로 위를 안전하게 오가며 스스로 상황을 판단하도록 하는 데 필요한 기본 조건이라 할 수 있다. 특히 AI 이상탐지 기능은 체결구, 도상(선로 아래 자갈이나 콘크리트 바닥) 침목의 균열 등을 딥러닝으로 학습하고 있으며, 현장 데이터를 더 모아 점검 정확도를 높여가는 중이다. 레일마모 점검 기능은 레일의 단면 형상을 확인해 얼마나 닳았는지를 로봇이 스스로 판단할 수 있도록 개발됐다. 레일 마모나 체결구·침목의 균열은 방치되면 열차 운행 안전과 직결되는 문제로 이어질 수 있어, 로봇이 이를 꾸준히 감지해 데이터로 쌓아가는 것 자체가 의미 있는 변화로 볼 수 있다.
공사는 2026년 8월부터 약 3개월간 인천도시철도 1·2·7호선 전 구간, 총 165.128㎞를 대상으로 시험주행을 진행하며 주행 안정성과 통신 상태, 구조물과 부딪히지 않는지 등을 확인하고 있다. 실제 노선 전체를 대상으로 한 시험은 개발 단계에서 만든 기능이 실제 현장 환경에서도 안정적으로 작동하는지를 검증하는 과정이다. 이 과정에서 AI 학습에 필요한 현장 데이터도 함께 확보해 실제 운영 전 개선사항에 반영할 계획이다.
공사는 이번 시험 결과를 바탕으로 원격조종기 사용 환경을 개선해 2027년 5월부터 로봇을 현장에 투입할 예정이다. 이후에는 로봇이 모은 점검 데이터를 한국철도기술연구원과 공동 개발 중인 유지관리 시스템과 연계할 계획이다. 인천교통공사와 철도기술연구원은 이번이 처음 협력하는 것이 아니다. 앞서 2023년 11월에는 인천도시철도 1호선에 무선통신 기반의 장대레일 실시간 모니터링 시스템을 구축해 레일 온도, 대기 온도·습도, 열차 바퀴가 레일에 가하는 하중, 진동 등을 실시간으로 관측해 왔다. 이번 점검로봇 연계 계획은 두 기관이 몇 년에 걸쳐 단계적으로 넓혀온 궤도 유지관리 디지털 전환 협력의 연장선으로 볼 수 있으며, 앞으로도 선로 점검과 모니터링을 데이터 기반으로 통합해 나가는 흐름을 보여준다.
최정규 인천교통공사 사장은 "이번 사업은 AI와 로봇 기술을 도시철도 현장에 직접 적용하는 도전적인 시도"라며 "현장 시험을 통해 로봇의 자율 점검 성능을 지속적으로 개선하고, 시설물 점검의 효율성과 정확성 향상 및 안전 확보에 최선을 다하겠다"고 말했다.
자료: 인천교통공사, 한국철도기술연구원