
뇌파로 고르고 윙크로 걷는다…한양대·현대차, 착용로봇 제어 성공
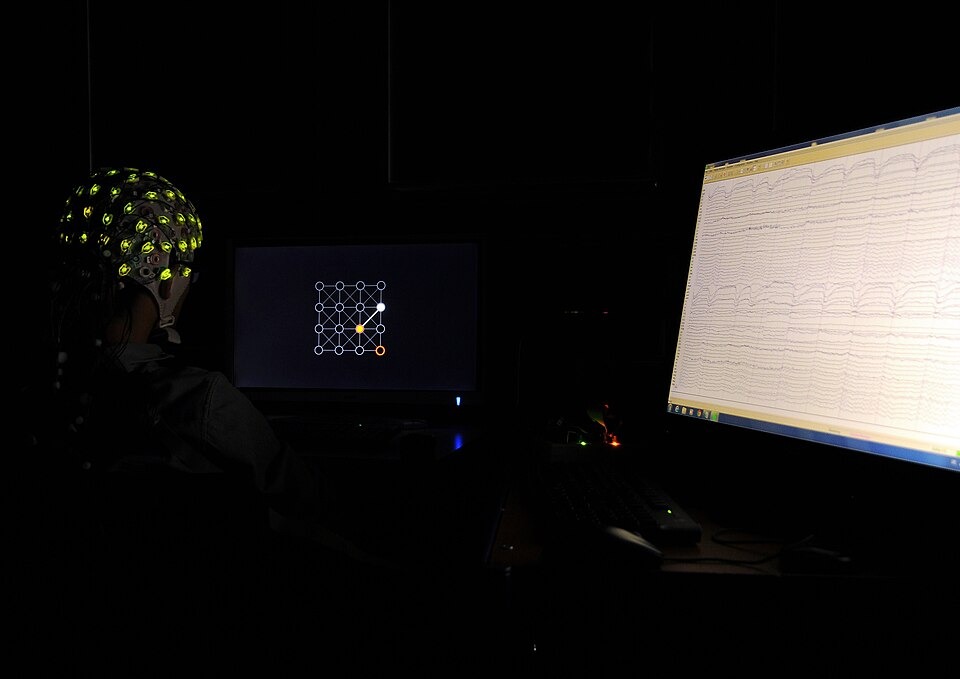
안경에 나타난 화살표를 바라보고 한쪽 눈을 찡긋하는 것만으로 다리에 착용한 로봇을 움직이는 기술이 구현됐다. 손으로 버튼을 누르지 않아도 뇌파로 동작을 고르고 윙크로 실행할 수 있어, 사용자가 로봇 조작보다 자신의 다음 걸음과 균형 유지에 집중하도록 돕는 방식이다.
한양대학교 바이오메디컬공학과 임창환 교수 연구팀은 현대자동차그룹 로보틱스랩과 함께 뇌파와 생체신호를 결합해 착용형 보행로봇 엑스블 멕스(X-ble MEX)를 실시간 제어하는 하이브리드 뇌-컴퓨터 인터페이스(BCI)를 개발했다. BCI는 뇌에서 발생한 신호를 읽어 기기에 명령을 전달하는 기술이다.
기존 착용형 보행로봇은 사용자가 목발로 균형을 잡는 동시에 손잡이의 버튼을 눌러 동작을 선택하고 실행하는 방식이었다. 연구팀은 보행과 손 조작을 함께 해야 하는 부담을 줄이기 위해 선택·실행·취소 명령을 서로 다른 생체신호에 나눠 맡겼다.
사용자가 증강현실(AR) 안경을 쓰면 화면에 한 걸음, 연속 보행, 좌회전, 우회전 등 네 가지 항목이 나타난다. 원하는 항목을 바라보면 시스템은 SSVEP라고 불리는 뇌파를 읽어 선택을 판별한다. SSVEP는 일정한 주기로 깜박이는 시각 자극을 볼 때 머리 뒤쪽의 뇌파에서 나타나는 정상상태 시각유발전위다.
선택한 동작은 윙크로 실행한다. 한쪽 눈을 감을 때 생기는 안구전도 신호를 실행 스위치로 사용한 것이다. 동작을 취소하거나 걷기를 멈출 때는 이를 악물면서 발생하는 근전도 신호를 이용한다. 연구팀은 뇌파를 동작 선택에만 쓰고 윙크와 이 악물기를 각각 실행과 취소에 배정하는 비동기식 구조를 적용했다. 사용자가 선택 내용을 확인한 뒤 별도의 신호로 실행하도록 해 의도하지 않은 작동 위험을 낮추려는 설계다.
건강한 성인 10명이 정해진 경로를 걷고 방향을 바꾸며 앉았다 일어서는 실험을 반복한 결과, 뇌파 기반 동작 선택 정확도는 평균 95.06%였다. 윙크와 이 악물기 인식의 F1 점수는 각각 99.80%와 99.22%를 기록했다. F1 점수는 시스템이 신호를 빠뜨리지 않고 정확히 구별했는지를 함께 평가하는 지표다. 전체 실험에서 실행용 윙크와 취소용 이 악물기를 명령으로 잘못 받아들인 오작동은 각각 2건이었다.
착용 과정도 단순화했다. 머리에 전도성 젤을 바르거나 전극을 몸속에 넣지 않고 머리띠 형태의 무선 건식 장치 하나로 뇌파(EEG), 안구전도(EOG), 근전도(EMG)를 함께 측정했다. 여기에 AR 안경을 결합해 다음에 목발을 놓을 위치도 화면으로 안내했다.
사용성 척도인 SUS 점수는 새 방식이 78.25점으로 기존 목발 버튼 방식의 53.50점보다 유의하게 높았다. 통계적 유의 수준은 p<0.01이었다. 신체적 작업 부담 점수도 7.85점에서 3.15점으로 낮아졌다. 동작 명령의 정확도뿐 아니라 실제 착용자가 느끼는 조작 부담까지 함께 개선됐다는 의미다.
X-ble은 로봇 기술의 무한한 가능성을 뜻하는 X와 할 수 있다는 뜻의 able을 합친 브랜드다. MEX는 의료용 외골격을 뜻하는 Medical Exoskeleton의 약자다. 이 장비는 평지 보행뿐 아니라 계단 오르내리기와 앉기·서기를 지원하며, 휠체어에 앉은 상태에서도 착용할 수 있도록 설계됐다. 하지 근육 재건과 관절운동을 돕는 의료용 착용로봇으로 의료기관의 재활과 공동연구에 활용돼 왔다.
현대자동차는 2023년 서울아산병원과 국립재활원에 각각 2대씩 모두 4대를 제공했고, 2024년에는 국군수도병원에도 2대를 지원했다. 이번 연구는 착용로봇의 보행 기능에 뇌파·근육 신호와 AR 안내를 하나의 제어 체계로 결합했다는 데 의미가 있다.
연구 결과는 2026년 9월 1일 IEEE Transactions on Neural Systems and Rehabilitation Engineering 제34권 3902~3912쪽에 공개 라이선스 논문으로 실렸다. 임창환 교수가 교신저자를 맡았고 한양대학교와 현대자동차그룹 로보틱스랩 연구진이 참여했다.
자료: 한양대학교, IEEE, 현대자동차그룹 로보틱스랩, 현대자동차