
엑스와이지, 힘 조절하는 로봇팔 기술 고도화…접촉해도 작업 이어간다
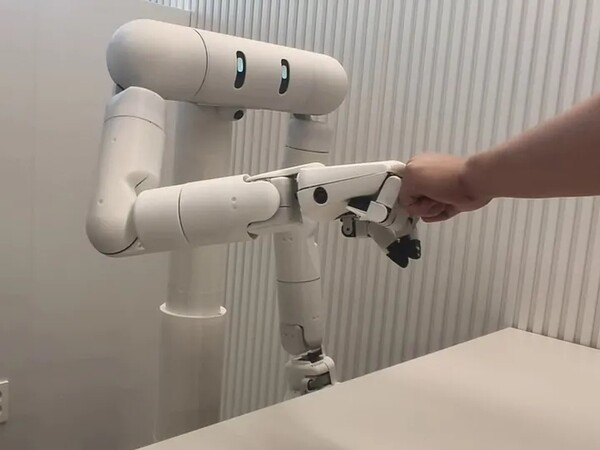
로봇팔이 사람과 부딪히면 대부분 멈추거나 오류로 처리한다. 그런데 AI 로보틱스 기업 엑스와이지(XYZ)가 개발 중인 양팔 세미 휴머노이드 로봇 '듀스(DEUX)'는 접촉을 오류가 아니라 정상적인 상황으로 받아들이고 하던 작업을 이어가도록 설계되고 있어 눈길을 끈다.
엑스와이지는 이를 위해 듀스에 '임피던스 제어(Impedance Control)'라는 기술을 적용했다. 로봇팔이 가려는 목표 위치와 실제 위치 사이에 차이가 생겼을 때, 그 차이(오차)의 크기에 맞춰 관절이 내는 힘을 조절하는 방식이다. 쉽게 말해 팔을 미는 힘이 세면 그만큼 밀려나고, 손을 놓으면 다시 원래 자세로 돌아오는 스프링과 비슷한 움직임을 만드는 기술이다.
물체를 옮길 때와 사람과 접촉할 때 로봇팔에 필요한 움직임은 서로 다르다. 물체를 들고 이동할 때는 외부 충격에도 정해진 경로와 자세를 지켜야 하지만, 사람과 접촉하거나 형태가 쉽게 변하는 물체를 다룰 때는 상대의 움직임과 힘에 유연하게 반응해야 한다. 듀스는 같은 하드웨어와 제어 코드를 쓰면서도 관절별 설정값만 바꿔 이 강성(뻣뻣한 정도)을 조절할 수 있다. 컵을 다룰 때는 놓치거나 찌그러뜨리지 않도록 제어하고, 악수할 때는 상대 손의 움직임에 맞춰 팔이 자연스럽게 따라가며, 하이파이브처럼 순간적으로 힘이 실리는 동작에서는 팔이 접촉 방향으로 살짝 움직였다가 원래 자세로 돌아오면서 충격을 흡수한다.
이 기술을 실제 로봇에 안정적으로 적용하기 위해 엑스와이지는 관절별 마찰, 팔의 무게, 제어 속도 같은 하드웨어 특성도 반영했다. 듀스는 별도의 힘 측정 센서 없이 모터에 흐르는 전류만으로 관절에 걸리는 힘을 추정하는데, 관절마다 마찰과 움직임 특성이 달라 실제 측정값을 바탕으로 팔마다 제어 설정을 따로 조정했다. 팔의 무게로 인한 처짐을 보정하는 '중력 보상' 기술도 적용해, 강성을 낮춘 상태에서도 자세가 흐트러지지 않도록 했다. 접촉 제어는 중앙 컴퓨터가 아니라 각 관절의 모터에서 직접 이뤄지도록 해 통신 지연의 영향을 줄이고, 통신이 잠깐 끊겨도 모터가 마지막 상태를 유지하도록 설계했다.
이 기술은 로봇에게 작업을 가르치는 데도 쓰인다. 사람이 듀스의 팔을 직접 잡고 움직여 시범을 보이면, 목표 위치와 실제 위치의 차이를 통해 언제 접촉이 시작됐는지 파악할 수 있어 물체를 잡거나 누르는 동작까지 학습 데이터로 기록할 수 있다. 엑스와이지는 현재 하나의 작업 안에서도 접근·접촉·조작 단계별로 강성을 실시간으로 바꾸는 '동적 임피던스 제어(Dynamic Impedance Control)'를 개발하고 있으며, 앞으로는 문손잡이를 돌리는 것처럼 움직이는 방향마다 서로 다른 강성이 필요한 작업으로 연구 범위를 넓힐 계획이다.
임피던스 제어 개념은 새로운 것이 아니다. 1985년 미국 매사추세츠공과대학교(MIT) 뉴먼연구소의 네빌 호건 교수가 처음 제시한 이론으로, 로봇이 위치나 힘 중 하나만 제어해서는 사람·환경과의 접촉 작업을 안정적으로 해낼 수 없다고 보고 목표와 실제 위치의 차이에 비례해 힘을 조절하는 방식을 정립했다. 이후 이 개념은 산업용 로봇팔뿐 아니라 의수, 재활로봇 등 사람과 직접 접촉하는 다양한 기기의 제어 기술에 이론적 토대가 됐다.
자료: 엑스와이지, 매사추세츠공과대학교 뉴먼연구소