
AWS, 로봇 개발 전 과정 잇는 ‘피지컬 AI 툴체인’ 오픈소스 공개
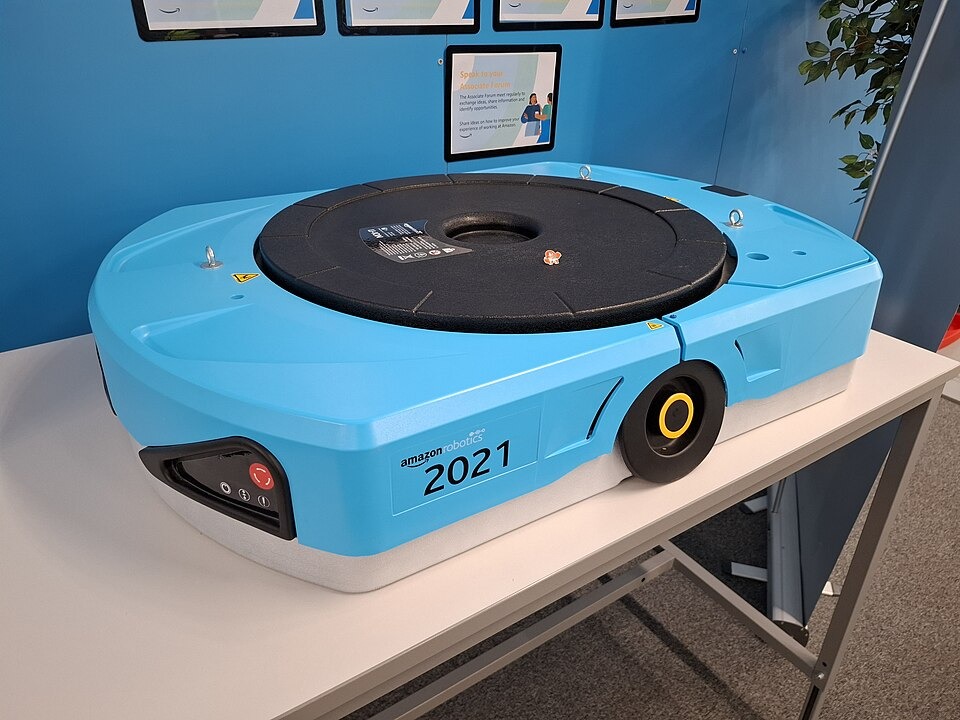
로봇에게 작업을 가르치는 데이터 수집부터 가상공간 훈련, 실제 장비 배포와 재학습까지 이어 주는 오픈소스 개발 체계가 나왔다. 아마존웹서비스(AWS)는 엔비디아의 피지컬 인공지능(AI) 기술 스택과 아마존의 로봇 운영 경험을 결합한 ‘AWS 피지컬 AI 툴체인’을 2026년 10월 7일 공개했다.
피지컬 AI는 디지털 공간에서 답을 만드는 데 그치지 않고 로봇이나 자율이동 시스템처럼 현실의 장치를 움직이는 인공지능을 뜻한다. 일반적인 AI 개발보다 다뤄야 할 요소가 많다. AWS는 모델 학습과 시뮬레이션, 로봇 내부의 엣지 추론에 서로 다른 그래픽처리장치(GPU)가 필요하고, 데이터셋과 로봇 구조 정보인 URDF, 센서 보정정보, 학습 중간 결과인 체크포인트 등이 여러 환경에 흩어질 수 있다고 설명했다.
실제 장비를 이용한 시험은 비용이 들고 안전 위험도 따른다. 현장에서 로봇을 제어할 때는 명령에 즉시 반응해야 하므로 통신 지연뿐 아니라 전력 소비와 발열도 고려해야 한다. AWS는 이런 차이를 반영해 피지컬 AI 개발을 일반적인 머신러닝 운영 절차와 구분하고, 각 단계의 데이터와 실행 환경을 연결하는 인프라 패턴과 참조 구현을 제시했다. 완성된 로봇 행동 제품을 제공하는 방식은 아니다.
툴체인은 특정 로봇이나 작업에 종속되지 않도록 설계됐다. 사용자가 로봇의 관절과 몸체 구조를 표현한 URDF, 사람이 로봇을 원격으로 조작하며 모은 데이터, 수행할 작업의 정의를 입력하는 구조다. 수집된 Zarr 데이터는 로봇 학습용 LeRobot 형식으로 표준화한다. PyTorch와 Hugging Face, Gymnasium, URDF, ONNX, ROS 2 등 공개된 형식과 도구를 활용해 개발 단계 사이의 연결성을 높였다.
작업 흐름은 사람이 로봇을 원격조작해 데이터를 모으는 단계에서 시작한다. 이어 합성 데이터를 만들고 모방학습과 강화학습을 수행한 뒤, Isaac Sim 가상환경에서 행동을 검증한다. 학습한 모델은 Jetson 기반 장치에 배포하고, 현장에서 새로 쌓인 운영 데이터를 다시 학습 과정에 보내는 반복 순환을 지향한다. 한 번 학습하고 끝내는 것이 아니라 실제 작업 결과를 바탕으로 로봇 행동을 계속 다듬는 방식이다.
엔비디아 측 구성요소로는 Cosmos, Isaac Sim, Isaac Lab, GR00T, OSMO, Jetson과 RTX가 쓰인다. AWS는 저장공간인 S3를 비롯해 EKS, Batch, SageMaker, EC2, FSx for Lustre, IoT Greengrass 등을 실행 기반으로 연결했다. 대규모 학습과 시뮬레이션은 클라우드에서 처리하고, 실제 로봇에 가까운 곳에서는 빠른 제어를 담당하도록 역할을 나눈 구성이다.
공개 예제에는 UR3 로봇팔과 Robotiq 2F-85 그리퍼로 물체를 집어 옮기는 픽앤플레이스 작업을 수행하며 수집한 원격조작 데이터 27개 에피소드가 포함됐다. Isaac Lab 예제는 GPU 한 대에서 가상환경 4096개를 병렬로 구동한다. 실제 로봇을 수천 대 준비하지 않고도 여러 조건의 시행착오를 동시에 계산하려는 접근이다.
AWS 저장소는 GR00T 전체 학습에 ml.g5.12xlarge 인스턴스를 11시간 사용하면 약 79달러, Isaac Lab 강화학습은 2~4시간에 약 10~30달러가 든다고 추정했다. Isaac Sim 워크스테이션은 시간당 약 1.86달러, OSMO 전체 배포 구성은 시간당 약 5달러로 제시했다. 개발자는 이 수치를 바탕으로 실험 규모와 클라우드 자원 구성을 가늠할 수 있다.
이번 공개의 의미는 로봇 AI 개발에 흩어져 있던 데이터와 학습, 시뮬레이션, 엣지 실행 절차를 반복 가능한 하나의 구조로 정리했다는 데 있다. 산업용 로봇과 휴머노이드, 자율이동 시스템을 만드는 조직은 같은 기반 위에서 대상 로봇과 작업 정의를 바꾸며 개발 과정을 구성할 수 있다. 소스 저장소는 Apache 2.0 라이선스로 공개됐다.
자료: Amazon Web Services(AWS)