
착용로봇의 진짜 진보는 ‘생각 읽기’보다 안전한 의사 확인에 있다
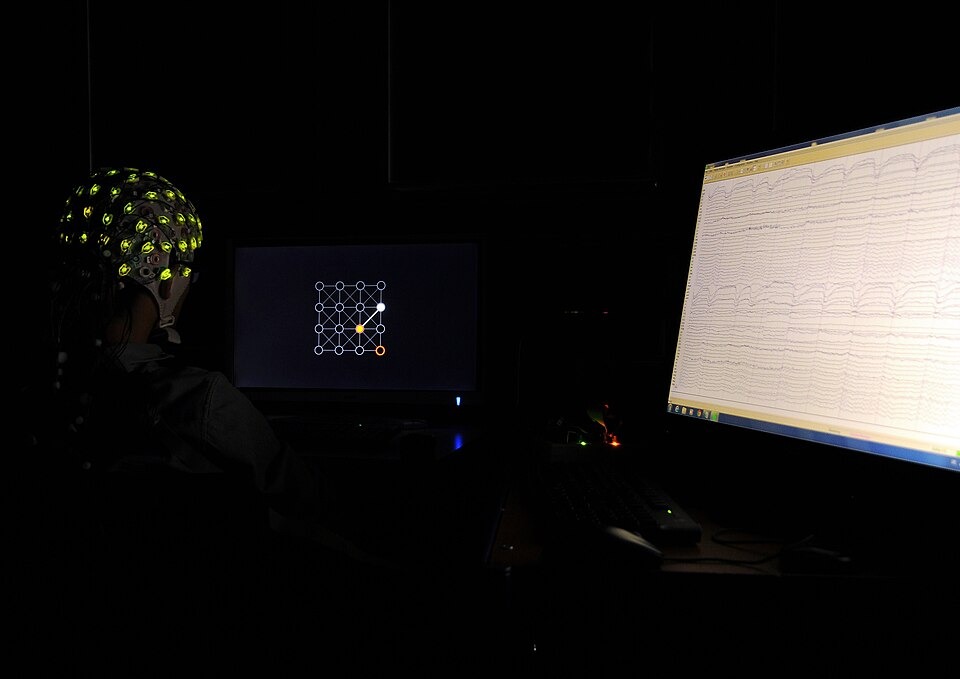
이번 연구에서 필자의 눈을 끈 것은 로봇이 뇌를 읽었다는 화려한 표현이 아니다. 오히려 불완전한 뇌파를 눈과 턱의 근육 신호로 보완해 사용자의 의사를 다시 확인하도록 했다는 점이다. 사람을 일으키고 걷게 하는 착용로봇에서는 명령을 빨리 알아듣는 것보다 잘못 알아듣지 않는 것이 더 중요하다. 한양대학교와 현대자동차그룹 로보틱스랩의 시도는 바로 이 안전의 문법에 가까이 다가갔다고 본다.
한 신호에 모든 것을 맡기지 않는 설계
뇌파는 머리 표면에서 측정하는 미세한 전기 신호다. 생각만으로 기계를 움직이는 듯 보이지만, 실제로는 눈 깜빡임과 근육 움직임, 전극 상태, 피로에 쉽게 흔들린다. 반면 눈이나 턱의 근육 신호는 비교적 분명하지만 표현할 수 있는 명령이 제한적이다. 그래서 여러 생체신호를 함께 쓰는 방식은 약점을 서로 메우는 현실적인 해법이다. 뇌파가 ‘어떤 동작을 원하는지’ 후보를 고르고, 별도의 신호가 이를 확인하는 구조라면 실수 한 번의 대가가 큰 보행 보조에서 특히 의미가 있다.
건강한 성인 10명의 보행 실험에서 뇌파 기반 동작 선택 정확도가 평균 95.06%였다는 결과는 가능성을 보여준다. 그러나 필자는 이 숫자를 곧바로 임상적 완성도로 읽어서는 안 된다고 본다. 실제 사용자는 신경 손상의 형태와 잔존 근력, 경직, 피로도가 모두 다르다. 실험실에서 잠시 얻은 정확도와 병원·가정에서 매일 반복해 쓰는 신뢰성은 전혀 다른 과제다.
정확도 다음에는 존엄과 통제권이 와야 한다
후속 연구는 평균 정확도뿐 아니라 잘못된 동작이 얼마나 자주 선택됐는지, 사용자가 즉시 취소할 수 있는지, 신호가 흐트러질 때 로봇이 안전하게 멈추는지를 공개해야 한다. 휠체어에 앉은 상태의 착용, 장시간 사용에 따른 피로, 전극 부착의 번거로움도 검증 대상이다. 아울러 뇌파와 근육 신호는 민감한 생체정보이므로 저장 범위와 사용 목적을 최소화해야 한다.
착용로봇의 목표는 사람을 기술에 적응시키는 데 있지 않다. 기술이 사람마다 다른 몸과 의사표현 방식에 맞춰져야 한다. 이번 성과가 반가운 이유도 ‘생각만으로 걷는 미래’를 과시해서가 아니라, 사용자의 의도를 더 신중하게 묻는 제어 방식의 출발점이기 때문이다. 이제 연구실의 성공을 실제 당사자의 안전한 선택권으로 바꾸는 긴 검증이 필요하다.