
달 탐사 로버 심장부, 국내 기술로 첫 도전…KERI 우주 헤리티지 나선다
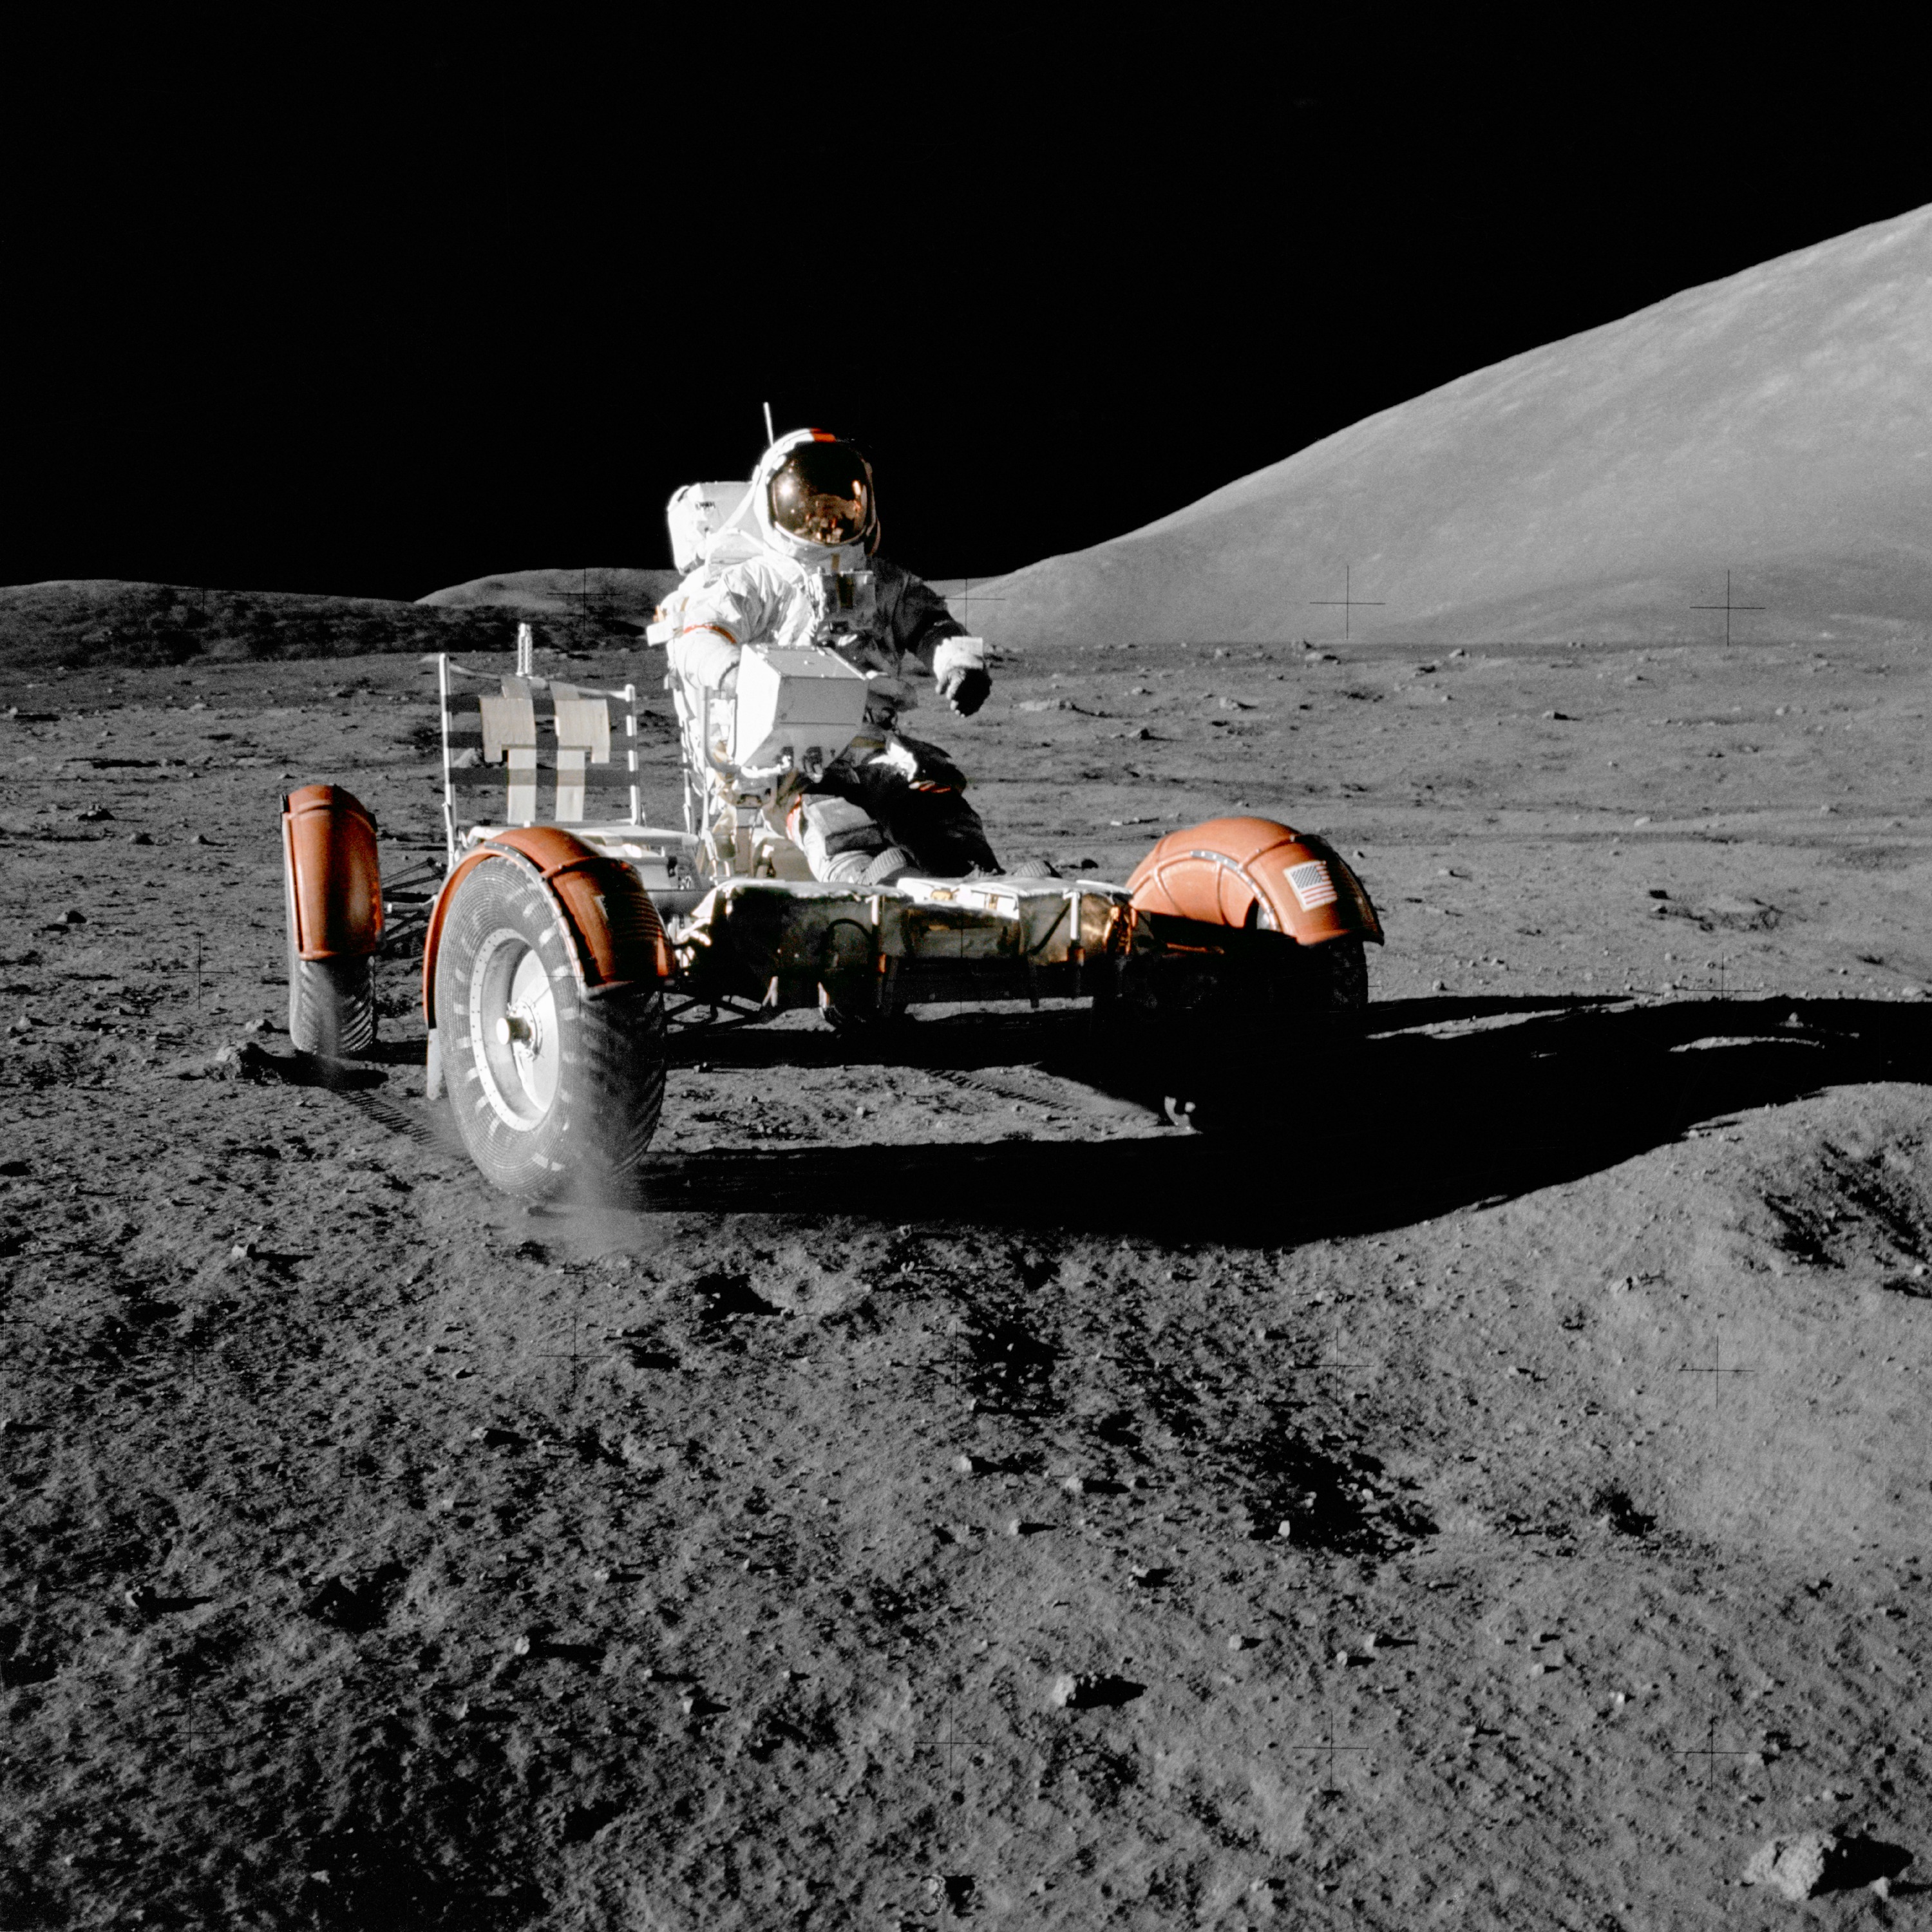
달과 화성 표면을 국산 기술로 만든 탐사 로버가 누비는 날을 앞당기기 위한 첫걸음이 시작됐다. 한국전기연구원(KERI) 항공모빌리티추진연구팀 이지영 박사팀은 국내 우주 로봇 스타트업 무인탐사연구소(UEL)와 협력해 극한의 우주 환경을 견디는 탐사 로버용 구동 기술 연구를 본격화하는 동시에, 국산 부품이 실제 우주에서 작동한 이력을 쌓는 '우주 헤리티지(Space Heritage)' 확보에 나섰다고 22일 밝혔다.
탐사 로버가 달 표면을 움직이려면 바퀴나 팔다리를 돌리는 전동기(모터)와 이를 제어하는 전력변환장치, 그리고 이 둘을 합친 액추에이터(구동기)가 반드시 필요하다. 그런데 현재 국내 우주 시스템에 쓰이는 우주급 액추에이터는 전량 외국산에 의존하고 있다. 우주항공청(KASA)이 발표한 「대한민국 우주탐사 로드맵」은 2045년까지 우주항공 5대 강국 진입을 목표로 달 탐사, 행성계 탐사 등 5대 프로그램을 추진하고 있으며, 이 가운데 달 탐사 프로그램은 독자적인 달 도달·이동 기술 확보와 달 자원 활용을 장기 목표로 삼고 있다. 이번 KERI·UEL의 구동기 연구는 이 국가 로드맵의 초기 단계에 해당하는 셈이다.
그동안 국내 우주 산업은 로버 같은 전체 시스템을 만드는 곳과 그 안에 들어가는 핵심 부품을 만드는 곳이 따로 움직여 자체 기술력을 쌓는 데 한계가 있었다. 연구팀은 부품 설계 전문기관인 KERI의 역량과 우주 로봇 시스템을 직접 운용해 본 UEL의 현장 경험을 결합해 이런 단절을 극복하는 협력 모델을 만들었다.
연구팀은 섭씨 125도에 달하는 달 표면의 극한 고온과 고진공, 모래 먼지가 날리는 악조건에서도 총중량 25kg 이하의 로버가 10도 경사로를 오르고 시속 4m로 이동할 수 있는 전동기와 전력변환장치 기술을 선행 연구하고 있다. 최근에는 컴퓨터로 가상의 우주 환경을 만들어 부품 성능을 실시간으로 검증하는 시스템(HILS)도 구축하고 있다.
연구팀은 지상 검증에 더해 실제 우주 환경에서의 실증도 병행한다. KERI는 UEL과 함께 올해 10월로 예정된 누리호 5차 발사에서 UEL이 개발한 제어보드 등 일부 부품이 실제 우주 환경을 겪도록 기술 지원을 한다. 여기서 얻은 데이터는 다시 지상 연구에 반영해 기술 신뢰성을 끌어올리고, 앞으로는 모터를 포함한 전기구동 시스템 전체로 실증 범위를 넓혀갈 계획이다. 연구팀은 우주에 쓰일 모터와 인버터의 입출력 특성과 구동 성능을 실측 데이터로 면밀히 분석해 추가 검토가 필요한 특성을 확인했고, 이후 약 5개월간 관련 제작사와 기술 협의를 거쳐 이를 정확히 규명해냈다.
연구책임자인 이지영 박사는 "국내 우주 부품 생태계가 전무했던 시절, 맨주먹으로 시작해 무에서 유를 창조한다는 각오로 뛰어들었다"며 "연구 초기에는 참고할 사례조차 없어 이방인 취급을 받기도 했지만, 전국 각지의 우주 전문가들을 직접 찾아가며 네트워크를 구축한 끝에 현재는 우주급 모터 기술 연구의 핵심 기관으로 인정받고 있다"고 말했다. 이어 "2032년 달 표면에 KERI의 독자 기술이 담긴 로버를 반드시 보내, 대한민국의 진정한 우주 모빌리티 시대를 열겠다"고 밝혔다.
KERI는 과학기술정보통신부 국가과학기술연구회 산하 정부출연연구기관이며, 항공모빌리티추진연구팀은 2022년 신설 이후 항공·우주 전기파워트레인 연구를 이어오고 있다. 이번 성과는 '고온 고진공 우주환경 운행 로버용 전기파워트레인 설계 기술 개발' 사업의 일환으로 추진 중이다.
자료: 한국전기연구원, 우주항공청