
로봇의 승부처는 두뇌보다 연결 방식에 있다
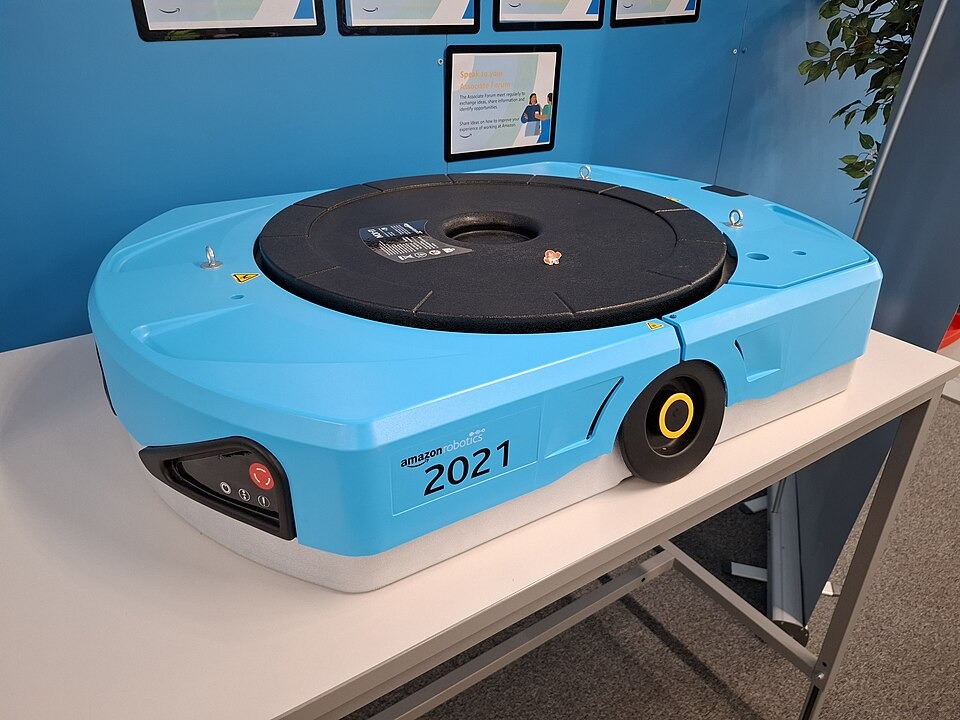
로봇 산업의 병목은 더 영리한 인공지능 하나가 부족해서만 생기지 않는다. 필자가 AWS의 ‘피지컬 AI 툴체인’ 공개에서 주목한 것도 개별 모델의 성능보다 개발 전 과정을 잇겠다는 발상이다. 로봇이 보고 판단해 실제로 움직이게 하려면 데이터 수집, 가상환경 학습, 검증, 기기 배포와 운영이 끊김 없이 이어져야 한다. 지금까지는 이 연결부마다 서로 다른 도구와 장비가 놓여 있었다.
현실과 가상의 간극을 관리하는 기술
피지컬 AI는 글이나 그림을 만드는 데 그치지 않고 센서로 현실을 인식해 모터와 관절을 움직이는 인공지능이다. 실수의 결과가 화면 속 오류가 아니라 충돌이나 작업 중단으로 나타난다. 그래서 로봇 개발에서는 시뮬레이션, 즉 가상공간에서 수많은 상황을 먼저 시험하는 과정이 중요하다. 그러나 마찰, 조명, 센서 잡음처럼 현실의 변수를 가상환경이 완벽히 재현할 수는 없다. 이를 ‘심투리얼 격차’, 곧 모의실험과 현실 사이의 차이라고 부른다.
AWS가 엔비디아의 관련 기술과 클라우드·로봇 운영 경험을 묶고, 로봇 종류에 덜 얽매이는 공개 형식으로 체계를 제시한 것은 이 간극을 반복적으로 점검할 기반을 만든다는 점에서 반갑다. Apache 2.0 라이선스의 소스 공개도 기업과 연구기관이 출발점을 공유하고 수정 사항을 환류할 가능성을 넓힌다. 연구실의 일회성 시연을 운영 가능한 시스템으로 옮기는 데 필요한 것은 화려한 데모보다 재현 가능한 파이프라인이다.
오픈소스가 곧 개방 생태계는 아니다
다만 공개된 코드와 특정 사업자에 종속되지 않는 생태계는 같은 말이 아니다. 데이터 저장, 대규모 학습, 배포 관리가 한 클라우드의 서비스와 촘촘히 결합되면 다른 환경으로 옮기는 비용은 커질 수 있다. 로봇에 따라 센서 규격과 제어 주기, 안전 조건도 다르므로 ‘종류에 얽매이지 않는다’는 목표는 실제 장비 간 호환성과 이전 성능으로 검증돼야 한다.
우리 산업계가 준비할 것도 분명하다. 첫째, 동일 작업을 여러 로봇과 클라우드 환경에서 비교할 수 있는 공개 평가 기준이 필요하다. 둘째, 네트워크가 끊겨도 안전하게 멈추는 현장 제어와 데이터 보안 원칙을 툴체인의 기본 설계에 넣어야 한다. 셋째, 중소 제조기업이 계산 비용과 전문인력 부담 때문에 생태계 밖으로 밀려나지 않도록 공용 시험장과 검증 데이터를 확충해야 한다. 이번 공개의 가치는 도구의 목록이 아니라 연결의 표준을 제안했다는 데 있다. 이제 성공의 기준은 얼마나 많은 기능을 담았느냐가 아니라, 서로 다른 로봇이 얼마나 안전하고 투명하게 그 연결 위에서 움직이느냐가 돼야 한다.