
[기획] 사람의 준비 시각에 맞춰 AMR 배차…고정 순회 대비 시간차 42%·처리량 36% 개선
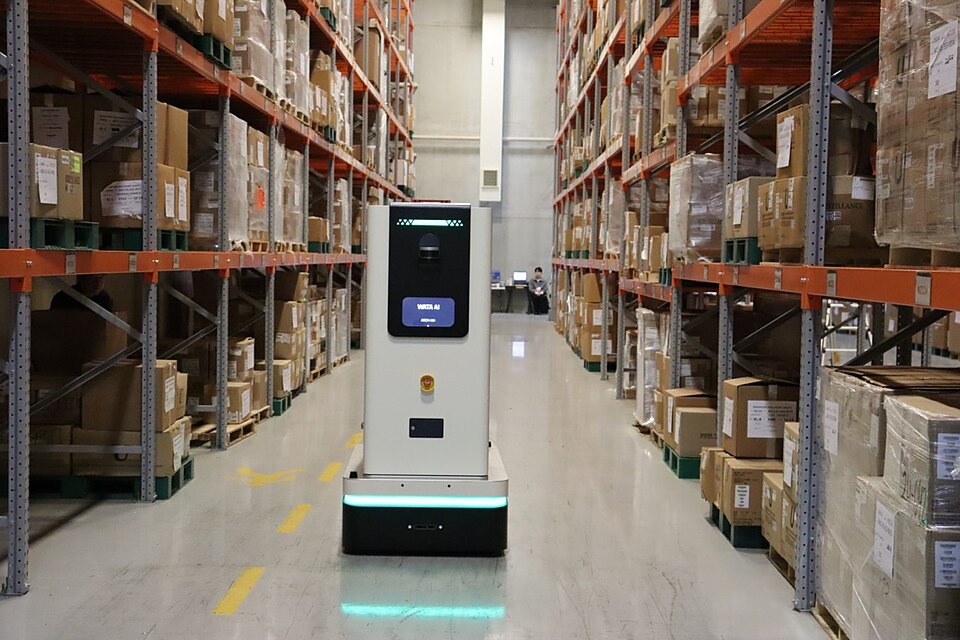
택시를 부를 때 가장 가까운 차가 언제나 가장 좋은 차는 아니다. 승객이 건물 밖으로 나오기 한참 전에 도착하면 택시가 기다리고, 뒤늦게 오면 승객이 기다린다. 창고에서도 비슷한 엇박자가 생긴다. 작업자가 물건을 다 골랐는데 자율이동로봇이 오지 않거나, 로봇이 먼저 도착해 피킹이 끝날 때까지 멈춰 서는 식이다.
퍼듀대학교 연구진은 이 시간차를 직접 줄이는 배차 방식을 제안했다. 작업자가 구역 단위 피킹을 마칠 예상 시각과 자율이동로봇(AMR)이 도착할 예상 시각을 비교해 다음 목적지를 정하는 방식이다. 실제 창고 자료를 이용한 기본 시뮬레이션에서 사람과 로봇의 평균 인계 시간차는 고정 순회 방식의 12.10분에서 7.00분으로 42.15% 감소했고, 처리량은 시간당 871개에서 1,185.70개로 36.13% 증가했다. 같은 실시간 상태정보를 사용하는 최근접 배차와 비교하면 평균 시간차는 16.67% 감소했고 처리량은 9.65% 증가했다.
여기서 ‘불일치’는 오배송이나 인계 실패를 뜻하지 않는다. 완료된 인계마다 측정한 AMR의 실제 도착시각과 작업자의 실제 준비시각 사이 절대 시간차의 평균이다. 12분 6초이던 엇박자가 7분으로 줄어, 인계 한 번당 평균 5분 6초를 덜 어긋난 셈이다. 또 42.15%와 36.13%는 실제 도입 성과가 아니라 가장 단순한 고정 순회 방식과 비교한 모의실험 결과다.
가장 가까운 곳보다 ‘가장 알맞은 때’를 찾았다
연구진이 개발한 체계는 상태정보를 모으는 ‘HUB-CI’와 배차를 결정하는 ‘SHRS(State-aware Human–Robot Synchronization·상태인지형 사람–로봇 동기화)’로 구성된다. HUB-CI는 창고관리시스템(WMS)의 주문과 배치 정보, 작업자의 피킹 진행량과 추정 작업속도, AMR의 위치와 상태, 작업 및 예약 상태, 인계 지점의 이용 가능 여부를 한데 모은다.
SHRS는 AMR이 다음 임무를 요청할 때 실행 가능한 인계 지점마다 ‘예측 AMR 도착시각과 예측 작업자 준비시각의 차이’를 계산한다. 그 절댓값이 가장 작은 곳을 다음 목적지로 고른다. 로봇이 너무 일찍 도착해 제한시간 이상 기다리면 기존 예약을 풀고 최신 상태로 다시 계산한다. 정류장을 정해진 순서로 도는 노선버스가 아니라, 각 정류장에서 사람이 준비될 시간을 보고 행선지를 바꾸는 호출차에 가까운 방식이다.
효과를 판단할 때는 고정 순회뿐 아니라 같은 실시간 상태정보를 활용하는 최근접 배차와의 비교가 중요하다. 현재 위치에서 가장 가까운 실행 가능 지점을 택하는 최근접 방식은 평균 시간차 8.40분, 처리량 시간당 1,081.30개를 기록했다. SHRS는 이보다 평균 시간차를 16.67% 줄이고 처리량을 9.65%, 시간당 104.4개 높였다. 고정 순서를 버리고 가까운 곳으로 보내는 것만으로도 상당한 개선이 나타났으며, 준비시각까지 맞추는 규칙이 그 위에 추가 효과를 낸 것이다.
작업자 평균 대기시간도 고정 순회의 10.09분과 최근접 배차의 8.31분에서 SHRS의 6.95분으로 줄었다. 각각 31.12%, 16.37% 감소한 결과다. 다만 최근접 배차 대비 평균 시간차 개선은 모든 민감도 조건에서 통계적으로 유의하지는 않았다. 시험 범위의 끝 조건 가운데 배치 크기 30개와 배치 방출 간격 240초에서만 유의했다.
실제 도면과 주문자료로 8시간씩 100회 모사
연구진은 캐나다 퀘벡주 셔브룩의 한 신발 제조기업 창고에서 나온 주문·재고·위치 자료와 실제 도면을 사용했다. 창고 모델에는 평행 통로 17개, 세부 통로 27개, 교차 통로 3개, 인계 지점 17개, 랙 블록 25개와 보관 위치 2,293개가 반영됐다. WMS에서 추출한 자료와 좌표화된 보관 위치, 주문·피킹 웨이브, 이동 경로 등을 토대로 파이썬 이산사건 시뮬레이션을 만들었다. 이산사건 시뮬레이션은 주문 방출, 피킹 완료, 로봇 도착처럼 상태를 바꾸는 사건이 일어날 때마다 시간을 진행시키는 모의실험이다.
연구진은 정책별로 8시간 근무를 모사하고, 정책과 시나리오의 각 조합을 동일한 입력과 사건 일정으로 100회 반복했다. 명목 피킹 속도는 초당 3분의 1개로 두고 피킹시간에는 로그정규 변동을 넣었으며, 진행 상태는 5초마다 갱신했다. 작업자의 준비시각은 남은 물품 수와 보행거리, 지수이동평균으로 추정한 품목당 작업시간을 이용해 예측했다. 지수이동평균은 최근 관측값에 더 큰 무게를 두어 변화에 따라가는 계산법이다. 기계학습이 작업자의 행동을 학습한 것이 아니라 규칙과 추정식에 기반한 배차다.
모델 내부에서 작업자 준비시각 예측의 중앙 절대오차는 1.26분이었고, 예측값과 실제값의 상관계수는 r=0.992, 결정계수는 R²=0.985였다. 그러나 이는 연구진이 설정한 인간행동 모형 안에서 나온 수치이지 실제 작업자를 대상으로 독립 검증한 성능은 아니다. AMR 도착시각도 혼잡 없는 사전 매핑 경로와 일정한 속도를 가정해 모델 안에서는 사실상 정확하게 계산됐다.
작업 속도를 흔든 조건에서도 방향은 같았다. 8시간 동안 서로 겹치지 않는 세 구역 집단에 각각 30분간 작업자 속도 50% 저하를 적용하자 SHRS는 시간당 1,122.50개를 처리했고 평균 시간차는 7.43분이었다. 고정 순회는 시간당 815.29개와 12.99분, 최근접 배차는 시간당 1,005.12개와 8.87분이었다. 다만 이 교란도 실제 작업자를 관찰한 값이 아니라 피로·혼잡·탐색 지연과 비슷한 영향을 모사한 조건이다.
처리량과 동기화는 항상 함께 좋아지지 않는다
민감도 분석은 창고 운영에서 하나의 숫자만 높이는 일이 충분하지 않다는 점도 보여줬다. 배치 크기를 10개에서 30개로 늘리자 SHRS의 정상 조건 처리량은 시간당 1,242.62개에서 1,578.00개로 늘었지만 평균 시간차도 6.16분에서 9.46분으로 커졌다. 한꺼번에 더 많이 처리해도 사람과 로봇이 더 정확히 맞물리는 것은 아니었다.
배치 방출 간격을 60초에서 240초로 늘리면 주문 압력이 낮아져 시간차는 6.91분에서 2.22분으로 줄었지만 처리량도 시간당 1,236.06개에서 872.44개로 감소했다. 반면 재시도 간격을 120초에서 240초로 늘린 시험에서는 처리량이 시간당 1,220.7개에서 1,017.3개로 줄고 시간차는 6.35분에서 7.83분으로 늘었다. 배치가 투입되는 간격과 기다리던 로봇이 다시 배차를 요청하는 간격은 서로 다른 변수다.
AMR 수를 3대에서 12대로 바꾼 교란 조건에서는 SHRS의 시간차가 8.55분에서 4.90분으로 줄고 처리량이 시간당 947.38개에서 1,343.81개로 늘었다. 그러나 이 결과에는 중요한 단서가 붙는다. 모델이 로봇끼리의 혼잡과 교차로 정체, 충돌회피 지연, 통로 수용량을 반영하지 않았기 때문에 로봇을 늘렸을 때의 성과가 현실보다 유리하게 나타났을 수 있다. 민감도 분석도 다른 변수를 고정하고 하나씩 바꾼 결과여서 여러 조건이 동시에 변할 때의 상호작용은 보여주지 않는다.
현장 성과로 이어지려면 무엇을 더 시험해야 하나
이번 연구에는 배터리 소모와 충전소 이동, 충전 대기열, 통신지연도 빠졌다. AMR 한 대가 배치 하나를 모두 실을 수 있다고 가정해 상품의 부피와 무게, 토트와 카트의 용량 제한도 다루지 않았다. 구역마다 작업자 한 명을 8시간 고정했고 구역 간 인력 재배치도 허용하지 않았다. 작업자 보행은 결정론적으로 계산했으며 실제 피로와 휴식, 숙련도, 탐색 실수, 작업 거부와 안전 행동은 충분히 반영되지 않았다.
처리량 증가가 작업자의 안전감이나 정신적 부담, 자율성까지 개선한다는 근거도 없다. 신발 제조 창고 한 곳의 구조와 주문자료를 사용했으므로 냉장·식품·의약품·중량물·팔레트 또는 초대형 전자상거래 창고에 같은 결과를 일반화할 수도 없다. 원 WMS 자료는 공개됐지만 전체 SHRS 시뮬레이션 코드와 출력 로그의 공개 저장소는 확인되지 않아 제3자가 42.15%와 36.13%를 즉시 완전 재현할 수 있는지도 확인되지 않았다.
국내에는 여러 종류의 물류로봇 상태를 감시하고 작업 할당, 경로계획, 교통제어를 수행하는 기술과 실제 물류센터 적용 사례가 공개돼 있다. 한국전자통신연구원은 AGV·AMR·무인지게차를 포함해 100대 이상 로봇의 통합 운영을 지원하는 편대관리 기술을 공개했고, LG CNS와 CJ대한통운도 물류로봇 통합운영과 AMR 활용 사례를 밝혔다. 그러나 작업자 준비시각과 로봇 도착시각의 차이를 직접 최소화하는 SHRS와 동일한 방식의 국내 현장 실증이나 같은 개선폭의 재현은 확인되지 않았다.
연구의 핵심은 로봇의 대수나 이동거리만이 아니라 사람과 로봇 사이의 ‘시간 엇박자’를 제어 대상으로 삼았다는 데 있다. 다음 단계에서는 실제 통로 혼잡과 적재 한계, 배터리와 통신, 작업자의 안전과 수용성까지 포함한 현장시험이 필요하다. 연구진은 별도의 연구비를 받지 않았고 재정적·비재정적 이해충돌도 없다고 밝혔다. 다만 독립 재현이 아직 확인되지 않은 만큼, 이번 수치는 유망한 배차 원리를 보여주는 모의실험 결과로 읽어야 한다.
자료: 퍼듀대학교·Springer Nature·Mendeley Data·한국전자통신연구원·LG CNS·CJ대한통운