
자율주행 AI 판단을 사람 개념으로 번역…MIT·모셔널 'CW-Net'
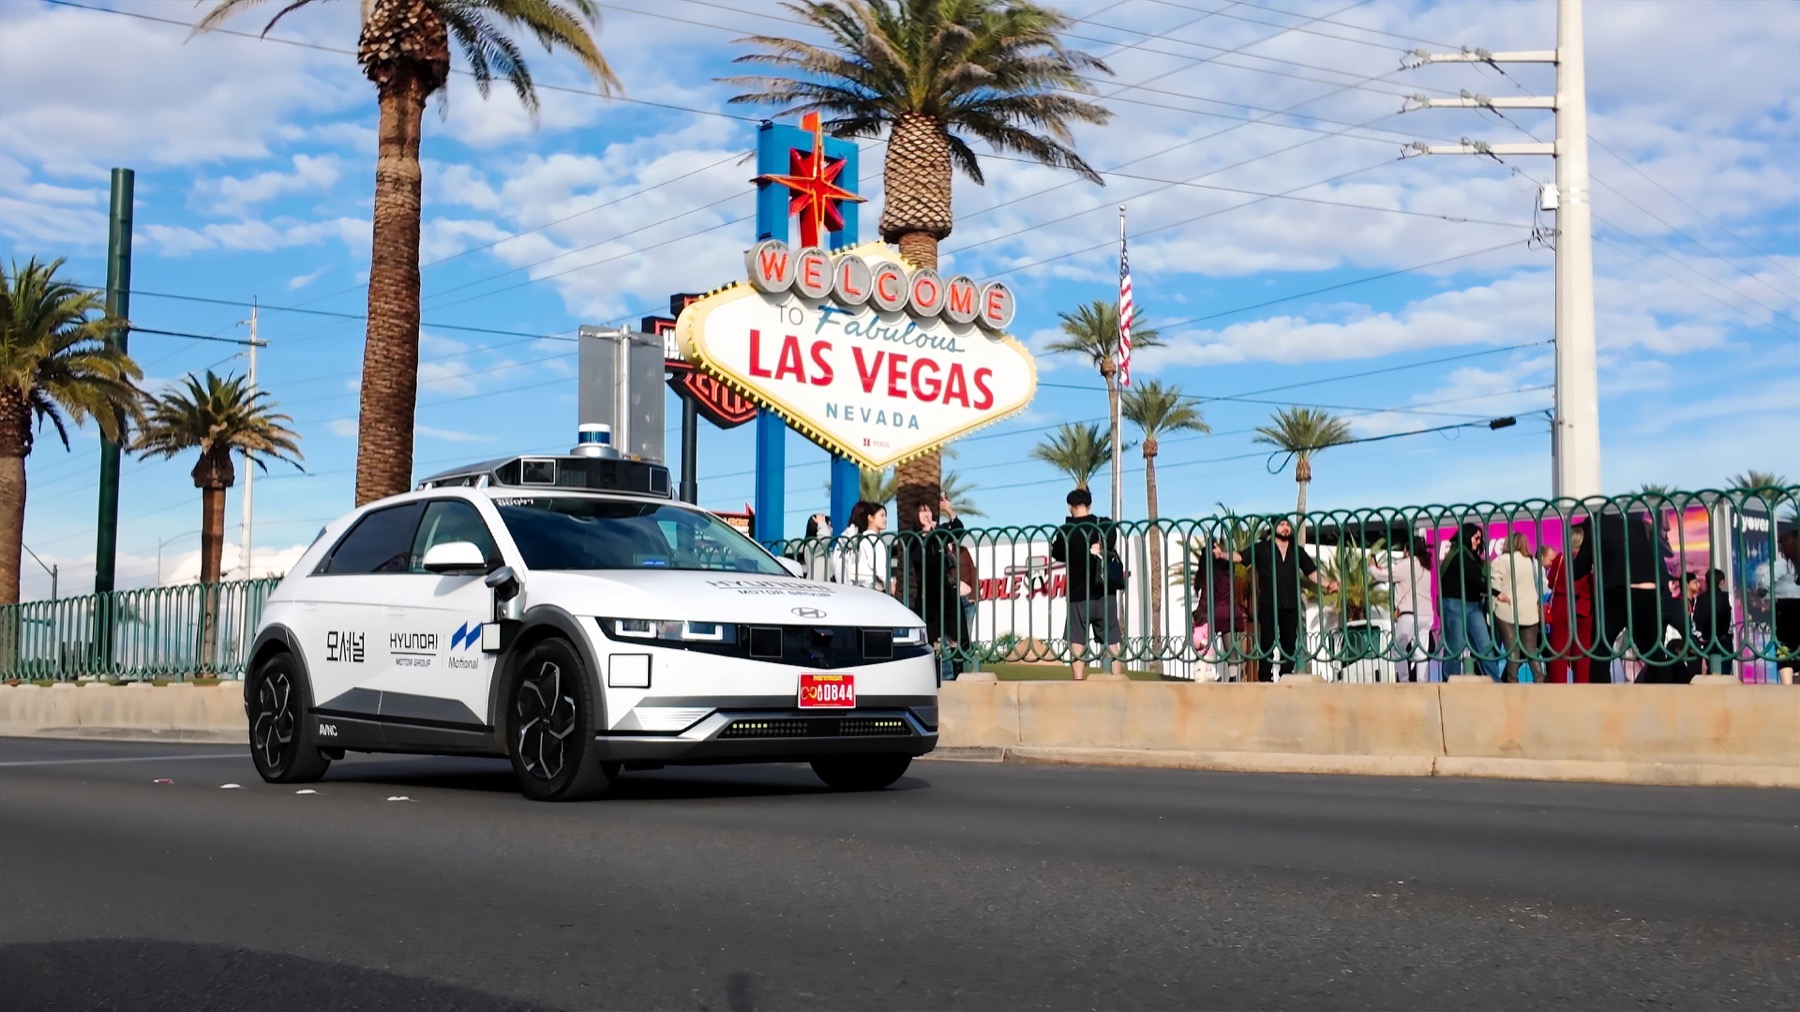
자율주행차의 인공지능(AI)이 왜 갑자기 멈췄는지 사람이 실시간으로 확인할 수 있는 방법이 나왔다. 매사추세츠공과대(MIT)와 자율주행 기술기업 모셔널 공동 연구진은 주행 계획 모델의 내부 판단 과정을 '정차 차량에 접근 중', '자전거 이용자와 가까움' 같은 사람이 알아볼 수 있는 개념으로 바꿔 내놓는 '컨셉트 래퍼 네트워크(CW-Net)'를 개발해 9월 2일 국제학술지 네이처에 발표했다.
설명이 실제 판단을 좌우하게 만들었다
딥러닝 기반 주행 계획기는 카메라·라이다 데이터를 받아 주변 상황을 요약하고, 차량이 다음에 무엇을 할지 결정해 주행 궤적을 내놓는 자율주행차의 '뇌'에 해당한다. 내부 계산 과정이 지나치게 복잡해 블랙박스 모델로 불리며, 이유 없이 멈추는 유령 제동처럼 예상 밖 판단이 나와도 개발자나 안전요원이 원인을 알기 어렵다.
연구진은 기존 계획기 구조 가운데에 CW-Net 모듈을 끼워 넣었다. CW-Net은 입력 데이터 안에 어떤 개념이 들어 있는지 맞히도록 학습된 '개념 분류기'다. 모듈이 모델의 내부 추론을 개념으로 바꾸고, 계획 모델의 마지막 단계가 그 개념만 보고 다음 행동을 결정하도록 강제한다. 사후에 그럴듯한 설명을 덧붙이는 방식과 달리 설명이 실제로 행동을 결정하기 때문에 인과적으로 충실하다는 것, 즉 설명과 실제 판단 근거가 어긋나지 않는다는 것이 연구진의 설명이다. 개념 예측 학습에는 자율주행 장면 1억3000만 건 규모의 데이터가 쓰였고, 장면마다 여러 개념이 라벨로 붙어 있다.
자전거 못 보고 비상제동으로 멈춘 사례 드러나
연구진은 안전요원이 탑승한 모셔널 로보택시에 모듈을 실어 사설 시험로에서 시험했다. 차량은 자전거 이용자에게 다가갈 때마다 멈췄고, 안전요원은 차가 자전거를 인식해 멈춘 것으로 받아들였다. 그러나 CW-Net의 설명은 계획 모델이 자전거 이용자를 제대로 인식하도록 설정돼 있지 않아 충돌로 이어질 궤적을 골랐고, 너무 가까워진 뒤에야 비상제동 절차가 작동해 멈춘 것임을 보여줬다. 라스베이거스 실제 도로에서 담은 주행 상황으로 진행한 대규모 온라인 시뮬레이션 실험에서도 참가자들의 차량 행동 예측 정확도가 뚜렷하게 높아졌다.
모셔널은 상위권 자율주행 알고리즘과 비교했을 때 주행 능력 차이가 1% 미만이었다고 밝혔다. 논문 제1저자는 MIT 박사후연구원을 지낸 에오인 케니 현 제이피모건체이스 선임 AI 연구원이고, 줄리 셰이 MIT 항공우주공학과 교수와 몸칠 토모프 모셔널 연구과학자가 공동 교신저자로 참여했다. 로라 메이저 모셔널 최고경영자도 공저자로 이름을 올렸다. 셰이 교수는 "행동을 신뢰하고 예측할 수 있는 방식으로 이 기술을 만들지 않는다면 그 활용은 흔들리고 안전하지 않은 토대 위에 놓인다"고 말했다. 연구진은 모듈이 다루는 개념의 범위를 넓히는 후속 연구를 계획하고 있다.
자료: 매사추세츠공과대학교·모셔널 (네이처)