
[기획] 시멘트 공장 분진 속 컨베이어 결함 후보, 70~90밀리초 만에 화면에 띄웠다
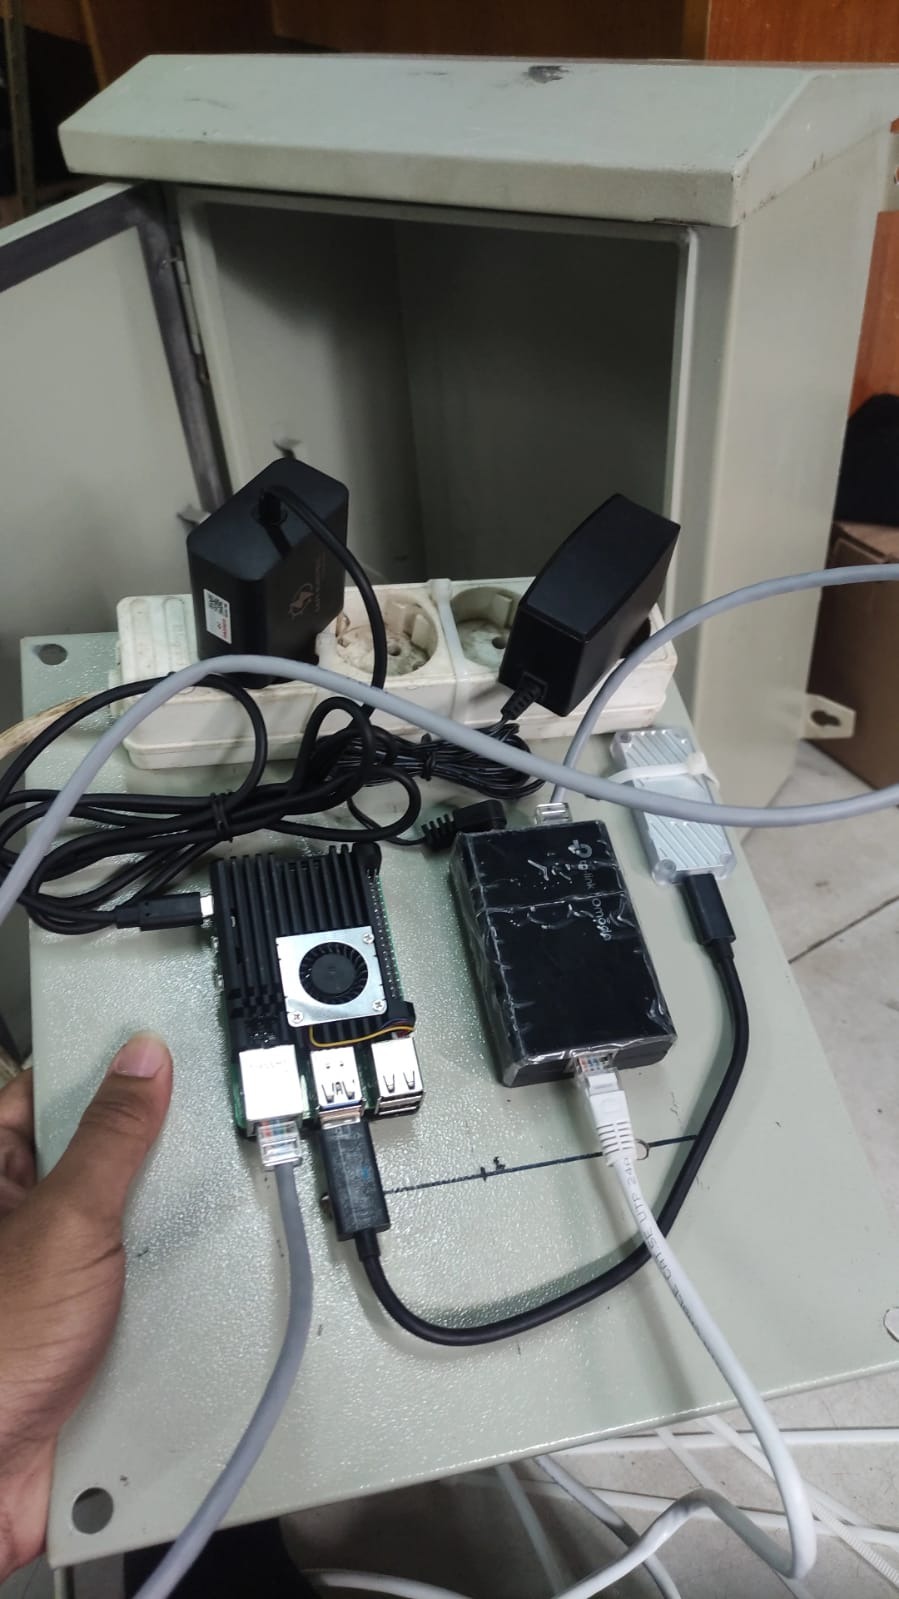
쉴 새 없이 움직이는 시멘트 공장 컨베이어에 작은 구멍이나 찢김이 생겼다면, 카메라와 인공지능은 얼마나 빨리 알아챌 수 있을까. 인도네시아 젠데랄 수디르만대학교 연구진은 서부 자바의 한 시멘트 제조시설에 라즈베리파이 5와 Google Coral USB Edge TPU를 설치해 시험했다. 연구진이 보고한 70~90밀리초는 결함 후보가 카메라에 들어온 뒤 화면에 표시되기까지의 종단간 지연시간이다. 순수한 AI 추론시간도, 실제 찢김 사고를 발견해 벨트를 멈춘 시간도 아니다.
그래도 70~90밀리초가 짧은 시간이라는 점은 분명하다. 현장 조건인 초속 약 2.5m로 움직이는 벨트는 이 시간 동안 17.5~22.5cm를 이동한다. 80밀리초라면 약 20cm로, A4용지의 짧은 변 21cm와 비슷하다. 다만 이 거리에는 경보 전송과 제어기 판단, 모터 정지, 벨트의 관성 이동이 전혀 포함되지 않았다. 이번 연구의 ‘현장 검증’은 실제 공장에 장비를 설치해 구동했다는 뜻이지, 새로 발생한 찢김을 막거나 자동정지까지 입증했다는 의미는 아니다.
영상을 밖으로 보내지 않고 현장에서 분석했다
연구진은 Hikvision IP카메라가 촬영한 영상을 PoE와 RTSP 방식으로 라즈베리파이에 전달했다. 현장 영상은 640×360 해상도, 초당 25프레임의 H.264 스트림이었고, AI가 실제로 들여다본 영상은 320×320으로 축소됐다. 카메라 자체는 2메가픽셀급이지만 1920×1080 영상을 그대로 분석한 것은 아니다. 전자장비는 분진과 습기, 진동을 피하도록 밀폐형 금속 패널 안에 넣었다.
분석 모델은 YOLOv11의 소형판인 YOLOv11n이었다. 연구진은 찢김, 구멍, 국부적인 관통 손상, 보수 패치 등 네 가지 표면 상태를 찾도록 모델을 학습했다. 학습은 라즈베리파이가 아니라 NVIDIA A100 80GB GPU에서 진행했다. 이후 모델을 INT8 정수 형식으로 양자화하고 TensorFlow Lite와 Edge TPU용으로 변환해 현장 장치에서 추론하게 했다. 양자화는 계산에 쓰는 숫자의 표현을 단순화해 모델을 작고 빠르게 만드는 과정이다. 연구진은 FP32 모델보다 매개변수 저장공간이 약 75% 줄었다고 설명했지만, 양자화 전후 정확도 손실을 직접 비교한 표는 제시하지 않았다.
이 같은 엣지 AI 구성의 핵심은 원 영상을 클라우드나 중앙 GPU 서버로 계속 보내지 않고 카메라 가까이에 있는 소형 장치에서 처리한다는 데 있다. 통신량을 줄일 가능성은 있지만 실제 절감률은 측정되지 않았다. ‘저전력’ 역시 전체 장치의 실측 결과가 아니라 저전력 지향 하드웨어를 사용했다는 설계상의 표현이다. Coral의 공식 사양은 최대 4TOPS, 약 2TOPS/W이지만 카메라와 PoE, 라즈베리파이, Coral을 모두 포함한 시스템 소비전력은 확인되지 않았다.
빠른 화면과 작은 결함 사이의 절충
학습자료의 출발점은 원본 이미지 1,233장이었다. 이를 회전·반전·색상 변경 등으로 증강해 3,007장으로 늘렸다. 서로 다른 실제 고장 3,007건을 모았다는 뜻은 아니다. 구성은 학습 2,661장, 검증 231장, 홀드아웃 시험 115장이었으며, 별도의 현장 자료로 작동 중인 컨베이어 동영상 8개와 찢김 사진 99장, 보수 패치 사진 35장이 포함됐다. 공개 데이터 이미지도 922장 사용됐다.
공개 자료의 객체 주석은 찢김 689개, 패치 405개, 관통 손상 120개, 구멍 42개로 불균형했다. 특히 구멍 자료가 적었다. 원본 단위로 먼저 자료를 나눈 것인지도 명확하지 않다. 같은 원본의 변형본이나 인접한 동영상 프레임이 학습·검증·시험 자료에 나뉘었다면 성능이 부풀려질 가능성이 있지만, 실제 데이터 누수가 있었는지는 확인할 수 없다.
연구진이 제시한 검출 지표는 정밀도 74.2%, 재현율 73.0%, mAP@0.5 76.4%, mAP@0.5:0.95 55.3%였다. 정밀도는 모델이 결함이라고 표시한 결과 가운데 정답이 얼마나 포함됐는지와 관련된 지표이고, 재현율은 평가자료에 표시된 결함 가운데 모델이 얼마나 찾아냈는지를 나타낸다. 재현율 73.0%는 평가자료의 결함을 모두 잡지 못했다는 뜻이지만, 실제 공장 사고 100건 가운데 73건을 발견하거나 막았다는 의미는 아니다.
mAP는 결함의 종류와 위치를 얼마나 안정적으로 맞혔는지 종합하는 검출 성능 지표다. mAP@0.5는 예측 영역과 정답 영역의 겹침 정도인 IoU를 0.5로 놓고 계산한 값이며, mAP@0.5:0.95는 더 엄격한 겹침 조건들을 함께 반영한다. 따라서 76.4%를 일반적인 ‘정확도’라고 바꿔 부를 수 없다. 논문은 115장의 시험 세트를 기재했지만 이 세트만의 별도 성능표는 확인되지 않아, 제시된 수치를 완전히 독립된 시험 결과로 단정하기도 어렵다.
320×320 입력에서 Edge TPU는 초당 30~40프레임, 즉 30~40FPS를 처리했다. 같은 크기 영상을 라즈베리파이 CPU와 PyTorch로 처리한 약 10FPS보다 처리량이 약 3~4배 높았다. 그러나 실제 카메라 입력은 25FPS여서 새 장면은 약 40밀리초마다 들어온다. 30~40FPS는 장치의 처리 여력을 뜻할 뿐, 카메라가 초당 40개의 새 장면을 보냈다는 의미는 아니다.
속도를 얻는 대신 세부 정보는 줄었다. 320×320은 약 10만 화소여서 미세한 실금이나 작은 구멍이 몇 픽셀로 줄거나 사라질 수 있다. 입력을 640×640으로 키우자 Edge TPU 처리속도는 약 10FPS로 떨어졌다. 더 자세히 보려면 느려지고, 빨리 보려면 작은 결함을 놓치기 쉬운 절충이 드러난 셈이다.
분진은 렌즈뿐 아니라 AI의 시야도 가렸다
시멘트와 클링커 분진은 AI에게 작은 구멍의 테두리를 지우는 회색 안개처럼 작용했다. 렌즈를 더럽히는 데 그치지 않고 벨트와 작은 구멍 사이의 대비를 낮춰 미검출을 일으켰다. 연구진은 에어퍼지나 자동 와이퍼가 필요하다고 평가했다. 급격한 햇빛과 그늘 변화, 과노출도 오검출과 미검출의 원인이었다. 120dB WDR 카메라를 사용했지만 편광 확산 조명을 추가하는 방안이 제안됐다.
현장 시연 그림에서 명확하게 제시된 대표 검출 사례는 기존 보수 패치였다. 보수 패치는 큰 흉터처럼 주변 벨트와 경계와 질감의 차이가 비교적 뚜렷하지만, 작은 관통공은 바늘구멍처럼 분진 얼룩과 섞일 수 있다. 실제 운전 중 새로 발생한 찢김을 포착해 사고를 막은 사례와 탐지 성공·실패 건수는 보고되지 않았다. 시간당 오경보 수, 현장 연속 시험시간, 총 처리 프레임 수도 공개되지 않았다.
장치의 열 상태는 라즈베리파이 55±5℃, 즉 약 50~60℃였고 Coral USB는 약 65℃로 보고됐다. 그러나 ‘장기 운전’이나 ‘프레임 손실 없음’이라는 표현을 뒷받침할 구체적인 시험기간은 확인되지 않았다. 70~90밀리초 지연도 반복 측정 횟수와 표준편차, 계측 장비, 타임스탬프 동기화 방식이 공개되지 않아 변동성을 자세히 판단하기 어렵다.
이 시스템은 벨트 표면을 RGB 카메라로 보는 기술이다. 내부 스틸코드 파손이나 고무 내부 박리를 직접 검사하지 못한다. PLC·DCS와 연계한 자동 비상정지도 구현되지 않았으며, Modbus TCP와 OPC UA 연동은 후속 과제로 제시됐다. 공개 코드와 학습 가중치, 전체 원본 데이터도 확인되지 않아 제3자가 현재 공개자료만으로 결과를 완전히 재현하기 어렵다. 한 서부 자바 시설에서 얻은 결과가 다른 벨트 재질과 색상, 분진 농도, 조명, 카메라 각도에서도 유지되는지도 남은 질문이다.
국내에서는 같은 구성으로 70~90밀리초 종단간 지연을 검증한 공식 실증이 확인되지 않았다. 한국산업안전보건공단은 컨베이어 정비·청소·조정 때 운전을 정지하고 잠금·표지 조치를 하도록 요구한다. AI 카메라의 현실적인 역할은 방호장치와 안전 절차를 대신하는 것이 아니다. 작업자가 운전 중인 벨트에 접근하기 전에 이상 위치를 알려주는 보조 감시자에 가깝다. 소형 장치에서 실시간 처리가 가능하다는 점은 확인됐지만, 안전설비로 자리 잡으려면 실제 신규 결함 탐지, 오경보 부담, 장기 운전, 자동정지 연동과 다른 현장에서의 재현성을 더 검증해야 한다.
인도네시아어 학술지판은 2025년 12월 20일 공개됐고, 상세한 영어판은 2026년 10월 25일 arXiv v1으로 공개됐다. 영어판은 심사 중인 프리프린트이며 독립 연구진의 재현 결과는 확인되지 않았다. 인도네시아어 학술지판도 공개 심사보고서와 심사 이력이 없어 구체적인 심사 수준을 판단하기 어렵다.
자료: 젠데랄 수디르만대학교, Jurnal SINTA, arXiv, Google Coral, 중소벤처기업부, 한국산업안전보건공단