
[기획] 눈은 찾았는데 손이 놓쳤다…재활용 선별장의 AI 로봇이 마주한 현실
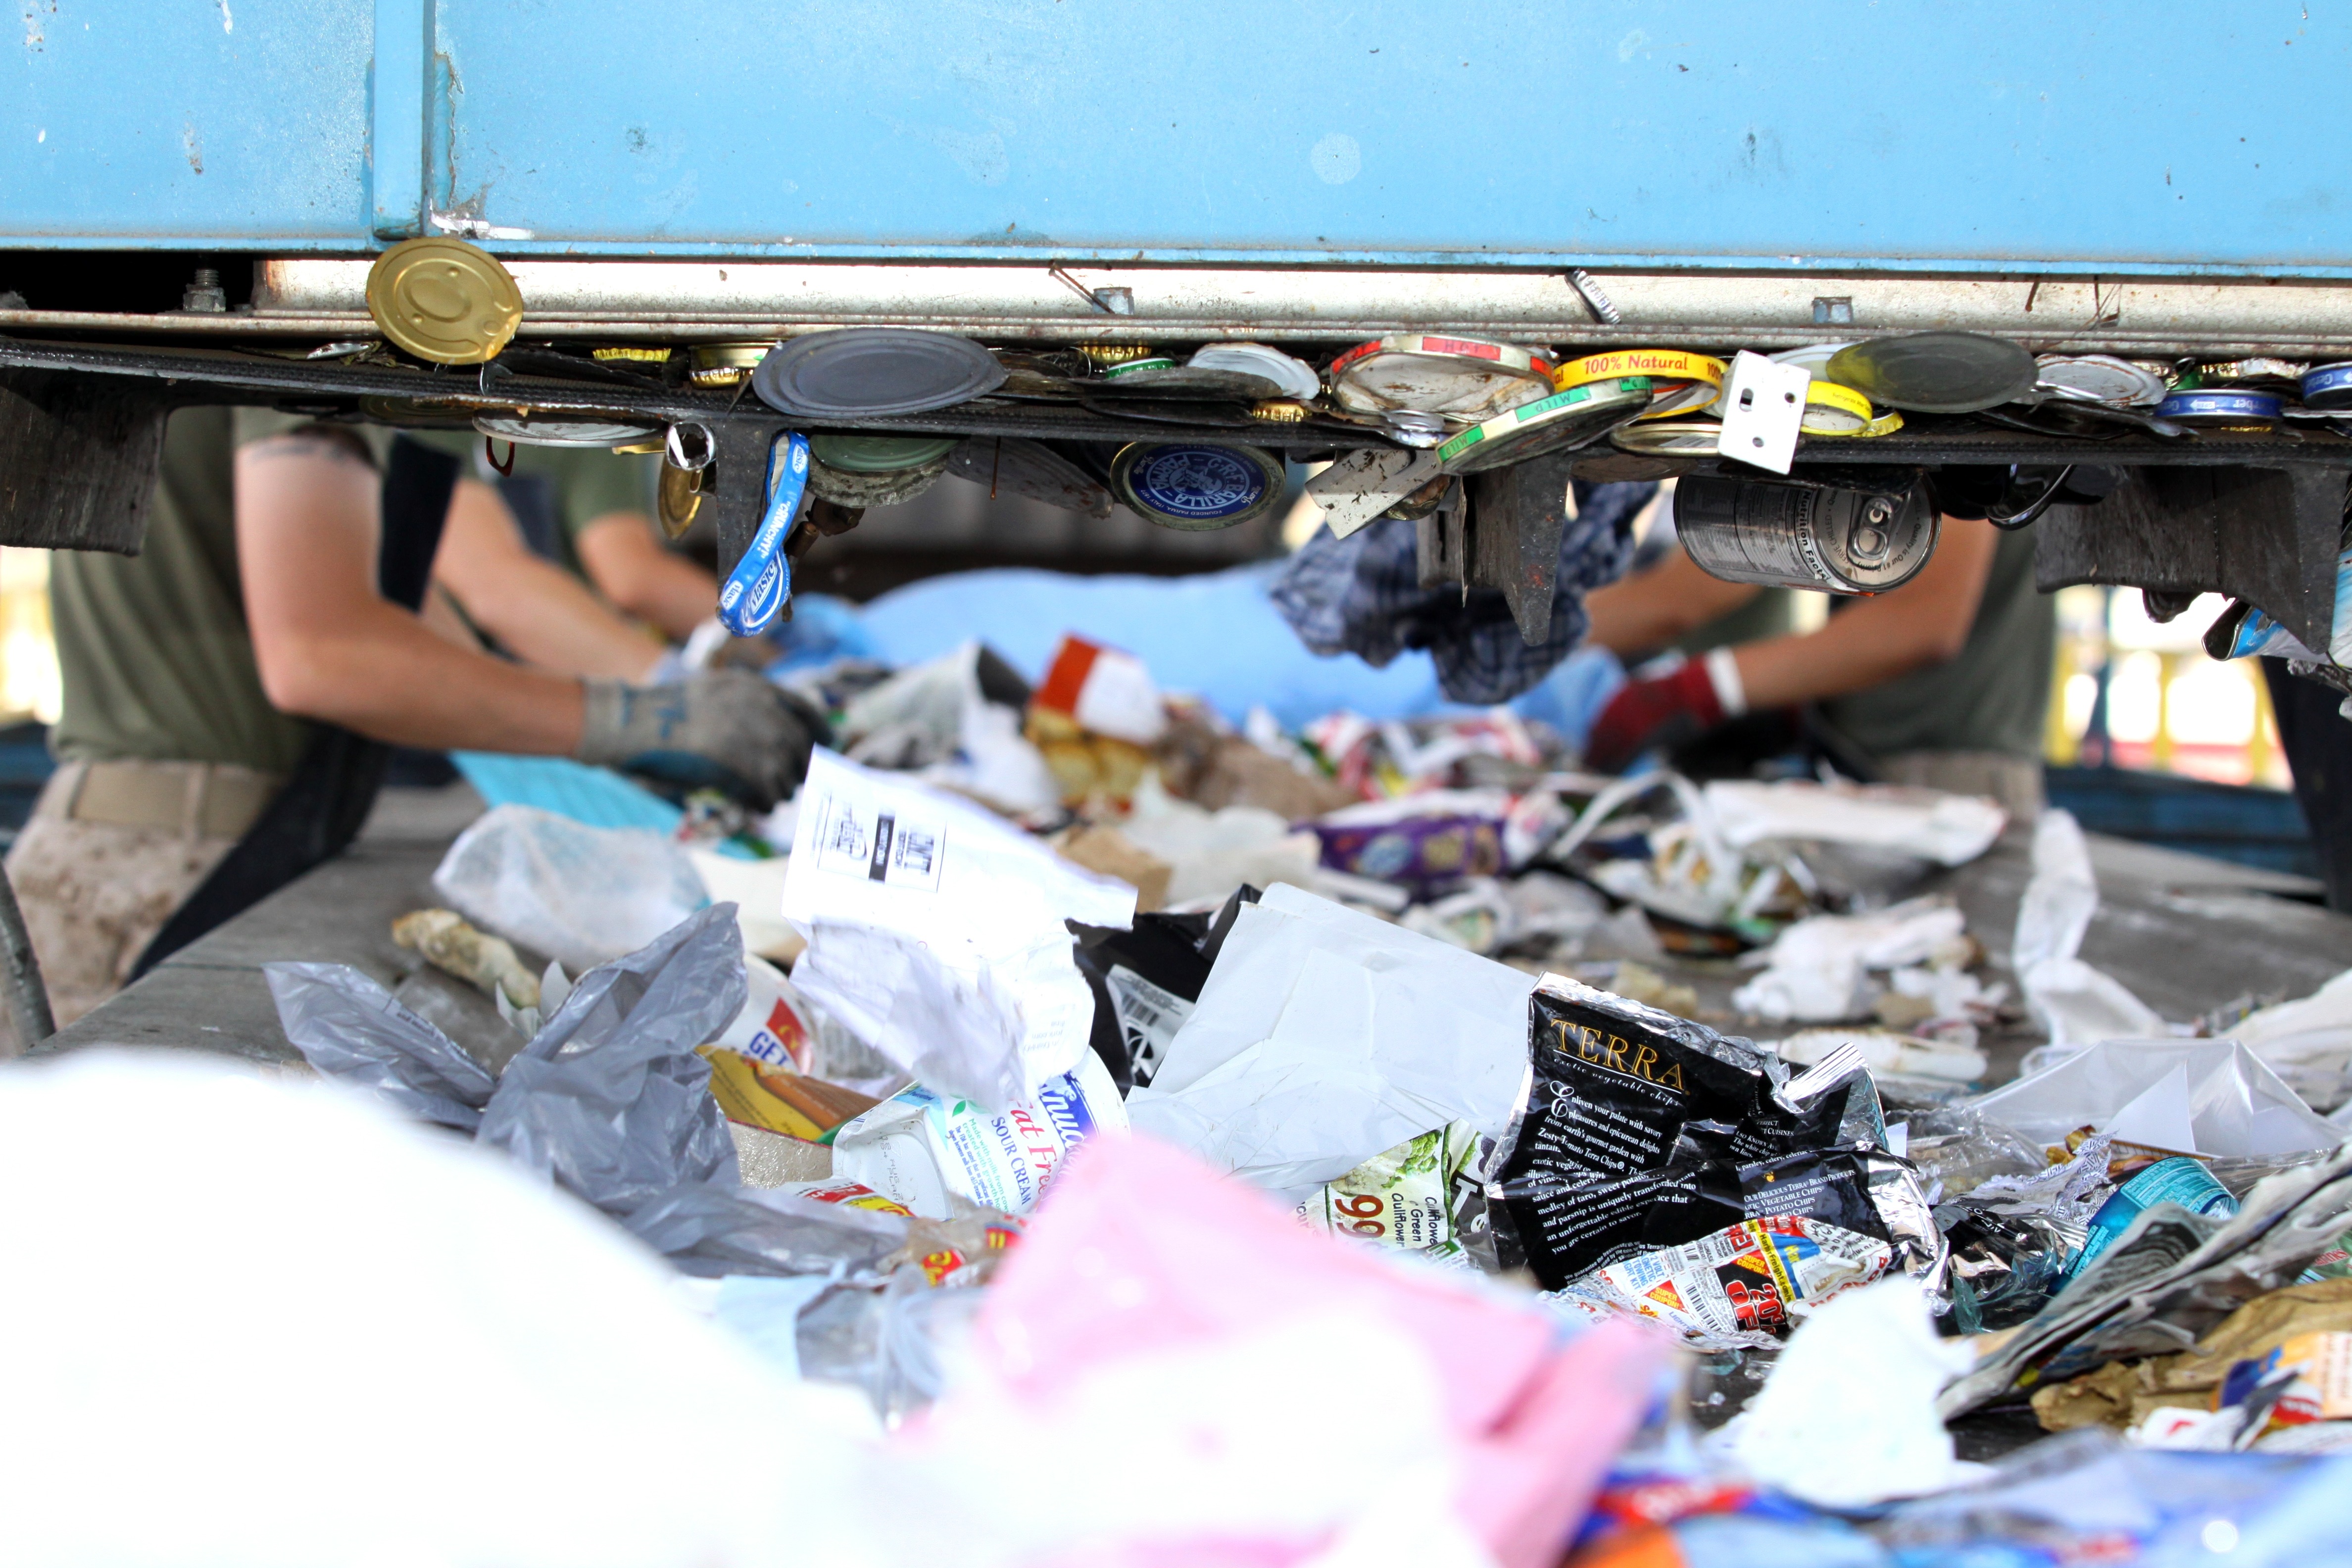
재활용 선별장의 카메라가 찌그러진 플라스틱병을 찾아 화면에 정확히 표시한다. 하지만 로봇팔의 흡착컵이 병에 닿는 순간, 주름진 틈으로 공기가 샌다. 병은 들리지 않거나 이동 도중 떨어진다. 눈은 찾았는데 손이 놓친 셈이다. 인공지능(AI)이 폐기물을 ‘알아보는 일’과 로봇이 그것을 집어 정확한 통에 넣는 일 사이에는 접촉하고, 들어 올리고, 옮기고, 놓아야 하는 물리적 과정이 더 놓여 있다.
미국 국립표준기술연구소(NIST)의 탄메이 할단카르와 켈시 슈마허가 작성한 연구는 이 간극을 살폈다. 다만 NIST가 새 로봇을 만들어 직접 시험하거나 사람과 로봇을 같은 조건에서 대결시킨 연구는 아니다. 2016년부터 2024년까지 발표된 논문을 검토하고 산업계 관계자 6명의 의견을 결합한 연구다. 논문은 2026년 9월 1일 온라인으로 먼저 공개됐고 10월 30일 정식 게재됐다.
폐기물 벨트는 조립라인과 반대다
자동차 부품 조립라인에서는 부품의 모양과 위치가 대체로 일정하다. 재활용 선별장의 벨트는 정반대다. 용기는 찌그러지고, 포장재는 젖거나 구멍이 나며, 여러 물체가 겹쳐 일부만 보인다. 내용물이 남아 있으면 무게중심도 달라진다. 움직이는 카드 더미에서 특정 카드 한 장만 빼내면서 그 카드의 모양과 무게까지 매번 달라지는 작업에 가깝다.
재활용 선별장은 애초에 로봇팔 하나로 운영되는 곳도 아니다. 체와 트롬멜, 탄도선별기, 자석, 와전류 선별기, 공기분류기, 근적외선 광학선별기와 사람의 수선별이 결합된 복합 공정이다. 로봇은 이런 장비를 지난 뒤에도 남아 있는 불규칙한 개별 물체를 알아보고 집어 옮기는 복합 작업을 맡는다.
NIST 연구진은 2024년 세 데이터베이스에서 논문 974편을 찾은 뒤 46편을 최종 검토했다. 검색 결과의 약 4.7%다. 일반적인 생활계 물질회수시설과 환경이 크게 다른 건설·철거폐기물 연구와, 균일한 배경에 물체 하나만 둔 연구 등은 주요 검토 대상에서 제외했다. 여기에 로봇 제조기업 임원 3명, 플라스틱 산업협회 관계자 2명, 대형 재활용기업 임원 1명 등 산업계 관계자 6명의 의견을 들었다.
연구가 정리한 장벽은 실제 시설 배치와 경제성, AI 성능과 대표성 있는 학습자료의 부족, 그립과 집기 같은 로봇 고유의 조작 문제 등 세 갈래였다. 특히 로봇은 AI가 물체를 인식한 다음에도 목표 위치와 이동 방향을 예측하고, 벨트 속도를 따라가며, 물체에 접촉하거나 흡착해야 한다. 이어 들어 올리고 운반한 뒤 지정된 위치에 놓아야 한다. 단계가 하나 늘 때마다 시간이 들고 새로운 실패 가능성도 생긴다.
200개를 봐도 지정 통까지 간 것은 178개
별도의 2026년 협동로봇 실험은 이 차이를 숫자로 보여준다. 연구진은 플라스틱병·알루미늄캔·종이팩 200개를 통제된 컨베이어에서 시험했다. 로봇이 최초 집기에 성공한 것은 184개로 집기 성공률은 92.0%였다. 하지만 집기부터 지정된 통에 넣는 데까지 모두 성공한 것은 178개로, 종단 간 성공률은 89.0%였다. ‘종단 간’은 시작부터 마지막 투입까지 전체 과정을 뜻한다. 일단 잡은 물체 184개만 놓고 보면 178개, 즉 96.7%가 최종 투입까지 갔다. 잡은 뒤에도 6개가 더 탈락한 것이다.
평균 전체 주기는 물체 하나당 10.47초였다. 분당 약 5.73개, 시간당 약 343.84개에 해당한다. 로봇이 하나를 처리하는 사이 벨트에 더 많은 폐기물이 지나가면 AI가 대상을 발견했더라도 모두 집을 수는 없다. 다만 이 실험은 물체 간 간격과 겹침을 통제한 소량 포장폐기물 시험이다. 연구진도 고속 상용 물질회수시설의 성능 검증이 아니라 소량·다품종 작업대에서 시스템 수준의 타당성을 확인한 결과로 범위를 한정했다. 장기 가동률과 오염, 정비, 실패 복구, 투자회수기간은 검증하지 않았다.
집는 도구인 그리퍼에도 서로 다른 약점이 있다. 흡착컵은 표면과 밀폐돼야 힘을 낼 수 있지만 구멍, 주름, 먼지, 물기가 있으면 공기가 샌다. 얇은 필름은 여러 장이 한꺼번에 붙거나 흡착구를 막을 수 있다. 반대로 집게손은 병처럼 형태가 있는 물체를 잡는 데 쓸 수 있지만 얇은 필름 한 장을 분리하기는 어렵다. 얇은 비닐 한 장을 집는 일은 젓가락으로 익은 국수 한 가닥만 골라 드는 것과 비슷하다.
AI의 눈도 완성된 것은 아니다
그렇다고 AI는 완벽하고 로봇 손만 문제라는 뜻은 아니다. 작은 물체와 드문 품목, 찌그러진 물체, 다른 폐기물에 가려 일부만 보이는 물체에서는 검출과 분할 성능도 낮아진다. 분할은 영상 속에서 물체가 차지하는 영역을 픽셀 단위로 가려내는 작업이다. 품목별 학습자료의 불균형과 지역마다 다른 폐기물 구성도 성능에 영향을 준다. 핵심은 인식 단계의 오류 위에 물리적 조작 단계의 시간과 실패가 한 번 더 누적된다는 데 있다.
높은 수치를 모두 같은 ‘정확도’로 묶어서도 안 된다. AI가 물체 종류를 맞히는 인식 정확도, 로봇이 물체를 드는 집기 성공률, 지정 통에 넣기까지 마친 종단 간 성공률, 선별 결과물의 순도와 시설 전체 선별률은 서로 다른 지표다. 한 수치가 99%대라고 해서 시설 전체 폐기물의 99%를 정확히 선별했다는 뜻은 아니다. 업체가 제시하는 최대 처리 속도 역시 청소와 정비, 정지시간, 놓친 물체까지 반영한 장기 평균 처리량과 구별해야 한다.
로봇 선별 전체가 실패했다는 결론도 성립하지 않는다. 크고 단단한 건설폐기물, 제한된 품목, 잘 펼쳐진 유입물에서는 높은 성공률과 상용 운전 사례가 있다. 로봇팔은 공기분사식 광학선별기보다 느릴 수 있지만 하나의 장비가 여러 품목을 서로 다른 배출구로 보낼 수 있다. 여러 로봇과 여러 그리퍼를 조합하거나 품목에 맞는 그리퍼를 선택하는 접근도 가능하다. 속도 하나만으로 기술의 가치를 판단할 수 없는 이유다.
모든 것을 집는 손보다 흐름을 보는 감시자
NIST가 포착한 산업계의 움직임은 AI와 로봇을 분리해 보는 데서 시작한다. 일부 현장에서는 속도와 지속 신뢰성, 그리퍼의 집기 효과 때문에 로봇팔 결합 선별에서 물러나는 움직임이 나타났다. 대신 AI를 품질관리, 오염물 탐지, 폐기물 조성 분석, 시설과 물질 흐름 감시에 독립적으로 활용하거나 기존 광학선별기와 공기분사 장치의 판단을 보조하는 방향이 제시됐다. AI가 직접 폐기물을 집지 않더라도 교통관제 카메라처럼 무엇이 얼마나 지나가고 어느 지점에서 오염이 늘어나는지 지켜볼 수 있다는 뜻이다.
이 결론에는 한계도 있다. 산업계 표본은 6명뿐이고 그중 절반이 로봇 제조기업 임원이다. 운영사는 한 곳만 포함돼 업계 전체를 대표한다고 보기 어렵다. 문헌 선별도 주저자 한 사람이 맡았으며, 검색식에 문제와 장벽을 다룬 표현이 포함돼 성공적인 현장 배치 연구가 덜 잡혔을 가능성이 있다. 검토한 46편 역시 모두 상용 시설의 장기 실증은 아니어서 미국이나 한국 현장에 그대로 일반화할 수 없다. 이번 결과는 세계 로봇 설치 대수나 투자 감소를 계량해 입증한 통계가 아니라 문헌과 소수 관계자의 경험을 종합한 정성적 결론이다.
한국에서는 인천광역시가 2024년 12월 남부권 광역생활자원회수센터에 국·시비 5억8,200만원을 들여 AI 선별로봇 2기를 도입했다. 센터 전체의 설계 처리용량은 하루 50톤이며, 이는 로봇 2기만의 처리량이 아니다. 인천시는 2026년 4월 운영 최적화를 거친 뒤 시설의 자원 선별 효율이 기존 방식보다 1.5% 향상됐다고 발표했다. 다만 원시자료와 산식이 공개되지 않아 상대적으로 1.5% 증가했다는 뜻인지, 선별률이 1.5%포인트 올랐다는 뜻인지는 확인되지 않았다.
장비 회사가 제시한 인식 정확도 99.3%와 분당 최대 96개도 시설 전체 성과와는 구분해야 한다. 이는 현장 폐기물 자료 260만건을 학습한 장비에 관한 회사 제시치이며, 독립 논문이나 공인 시험성적서 원문을 통한 장기 현장 성능은 확인되지 않았다. 반면 인천시가 밝힌 1.5% 향상은 개별 제품의 인식 지표가 아니라 시설 수준에서 발표한 결과다. 두 숫자를 나란히 놓고 우열을 비교할 수 없다.
재활용 자동화의 반전은 AI나 로봇이 쓸모없다는 데 있지 않다. 모든 폐기물을 집는 ‘만능 손’은 불규칙한 현실과 맞닿는 순간 새로운 병목을 만난다. 전 품목을 집는 로봇팔이 주춤하더라도 AI 감시와 품질관리, 특정 고가 재질 회수, 위험 작업 자동화는 확대될 수 있다. 당장의 AI는 선별장 안에서 무엇이 흘러가는지 끊임없이 관찰하는 감시자로 먼저 자리 잡고, 로봇의 손은 품목과 공정에 맞춰 더 좁고 분명한 임무를 맡게 될 가능성이 있다.
자료: 미국 국립표준기술연구소(NIST), 미국 국립의학도서관, 메릴랜드대학교, 베오그라드대학교, 크라구예바츠대학교, 인천광역시, 에이트테크