
센서와 근육을 하나로 합친 소재가 던지는 질문
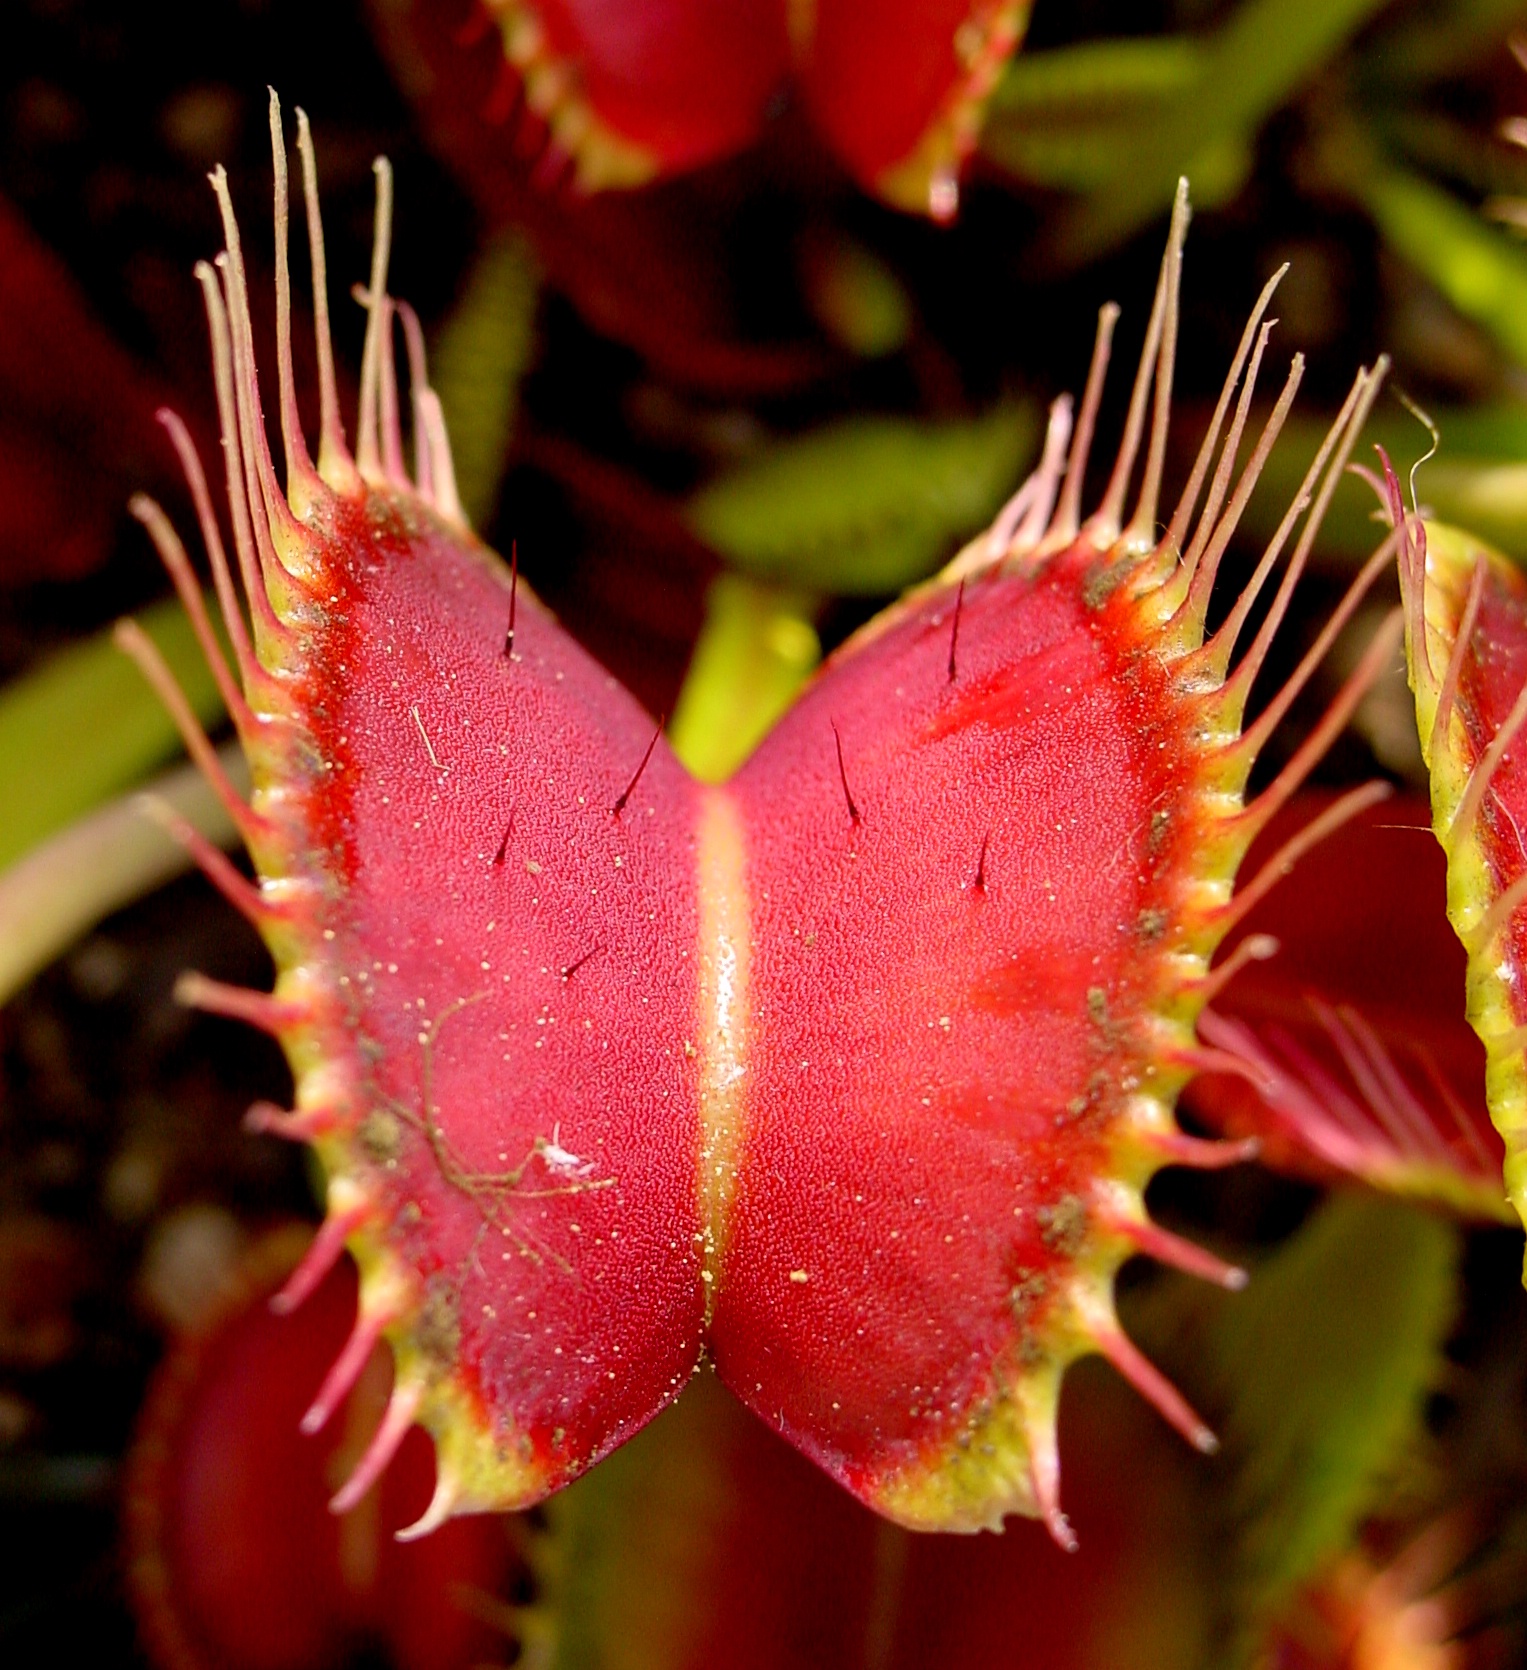
KAIST 문홍철 교수팀이 내놓은 '이오노그래스퍼'를 보면서 눈을 붙든 것은 파리지옥을 닮았다는 설정 자체가 아니었다. 정작 주목할 지점은 하나의 고분자 소재 안에 감지와 움직임, 형태 유지까지 모두 밀어넣었다는 사실이다. 지금까지 로봇 손은 센서를 붙이고, 그 신호를 처리할 회로를 달고, 다시 액추에이터(외부 신호를 받아 실제로 움직이거나 힘을 내는 구동 장치)를 연결하는 '조립'의 산물이었다. 이번 연구는 그 조립 자체를 지우려 한 시도로 읽힌다.
왜 지금 '소재 하나'인가
연성로봇(딱딱한 금속 골격 대신 말랑한 소재로 움직이는 로봇) 분야는 오랫동안 생물의 움직임을 베끼는 데 공을 들여왔다. 문어의 빨판, 식물의 굴성 운동, 파리지옥의 포충엽은 모두 '딱딱한 부품 없이도 정교하게 움직인다'는 점에서 연구자들의 단골 모델이었다. 문제는 그 생물을 흉내 낸 소재 대부분이 움직이기만 하거나 감지만 할 뿐, 두 기능을 한 몸에 담지는 못했다는 데 있다. 이온성 고분자나 빛·열에 반응해 구부러지는 연성 액추에이터는 꾸준히 연구돼 왔지만, 그 변형을 스스로 감지해 판단까지 이어가는 '자가감지형' 소재는 훨씬 드물었다. 센서와 구동기를 따로 붙이는 방식은 신호 지연과 접합부 고장, 무게 증가라는 대가를 늘 치러야 했다.
평가 — 기대와 남은 과제
이 점에서 보면 이오노그래스퍼는 '빛을 받으면 굽어 붙잡는다'는 결과 자체보다, 감지·구동·형태유지를 가르던 경계를 하나의 고분자 안으로 접어 넣었다는 설계 철학에 무게를 두고 읽어야 한다고 본다. 이런 소재가 실험실 바깥으로 나가려면 반복 구동에 따른 피로와 내구성, 다양한 물체·환경에서의 감지 정확도 같은 숙제가 남아 있을 것이다. 소프트 로봇이 산업 현장의 그리퍼나 재난 구조, 의료용 기구로 들어가려면 결국 이런 '부품 통합도'가 실용화의 병목을 좌우한다. 국내 공학 연구가 화려한 시연을 넘어 이런 통합형 소재 설계 역량을 쌓아가야 한다는 점에서, 이번 연구는 반가운 방향을 짚었다고 평가한다.